Introducción al seguimiento de imágenes planas
El seguimiento de imágenes planas (Planar Image Tracking) se usa para detectar y seguir objetos planos con textura de la vida cotidiana. Lo “plano” puede ser un objeto pequeño como un libro, una tarjeta de visita o un póster, o un objetivo grande como una pared pintada con grafitis. Estos objetos tienen superficies planas y texturas ricas y no repetitivas.
Esta guía resume los principios básicos de la detección y el seguimiento de imágenes planas, los resultados esperados y las adaptaciones por plataforma, para ayudarte a entender rápidamente los límites de la función y los puntos clave de desarrollo.
Principios básicos
Entender estos principios ayuda a optimizar el reconocimiento y evitar problemas comunes.
Flujo principal
Etapa de carga y preprocesado:
- El sistema carga la imagen objetivo, extrae una gran cantidad de puntos de características visuales y genera su descripción de características para insertarla en la base de datos de características.
- Cuanto más rica sea la textura de la imagen, más fácil será reconocerla y seguirla. Puedes usar la herramienta de detección de imágenes objetivo para comprobar con antelación la detectabilidad de tu imagen objetivo.
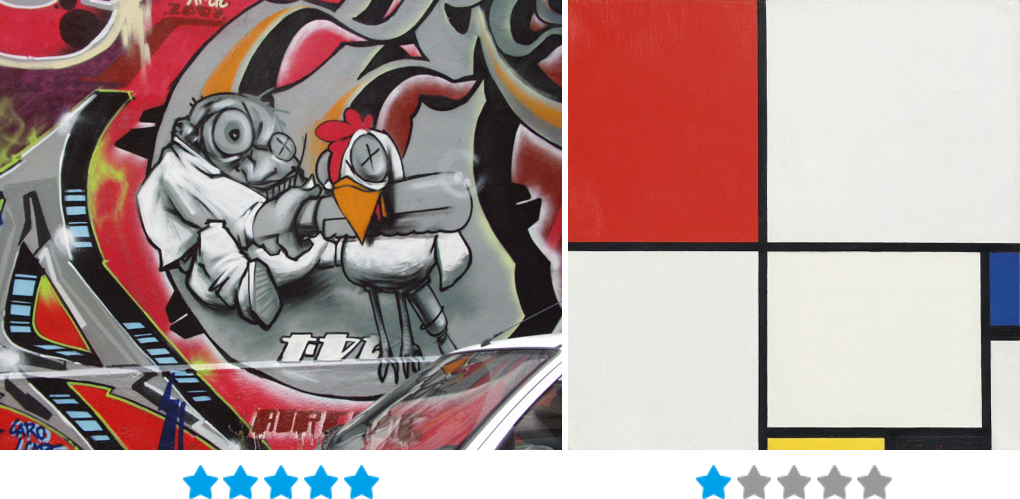
Izquierda: imagen rica en textura y fácil de reconocer (5 estrellas); derecha: imagen simple, con poca textura, difícil de reconocer (1 estrella).
Recomendamos usar imágenes de 4 a 5 estrellas como imágenes objetivo.Etapa de detección y seguimiento en tiempo real:
- Tras capturar la imagen, el sistema analiza los puntos de características del fotograma actual y los compara con la base de datos de características de la imagen objetivo.
- Mediante el algoritmo PnP (Perspective-n-Point), calcula la pose de la imagen en el espacio 3D (posición + rotación).
- Una vez que la detección de un objetivo tiene éxito, el sistema entra en modo de seguimiento. En ese momento compara fotogramas consecutivos y analiza el movimiento entre ellos para lograr un seguimiento en tiempo real.
Mecanismos de optimización:
- Recuperación tras pérdida de seguimiento: después de una oclusión breve o de un desenfoque por movimiento rápido, el sistema redetecta automáticamente el objetivo.
- Seguimiento simultáneo de múltiples objetivos: controla la concurrencia de un solo Tracker mediante el parámetro
Simultaneous Number, lo que permite seguir varios objetivos con una sola llamada al Tracker.
Limitaciones técnicas
- Solo admite imágenes planas (no objetos 3D ni contenido dinámico).
- Depende de la iluminación ambiental; una luz demasiado baja o sobreexposición dificultarán la detección o harán que el seguimiento se pierda fácilmente.
- Durante la detección, la cámara no debe estar demasiado lejos del objetivo; asegúrate de que la proporción de la imagen objetivo en pantalla sea al menos del 30%.
- El seguimiento de múltiples objetivos está limitado por el rendimiento del dispositivo; normalmente un PC puede seguir más de 10 objetivos a la vez, mientras que un dispositivo móvil puede seguir 4 a 6 objetivos planos simultáneamente.
Resultados y expectativas
Después de entender el funcionamiento y las limitaciones técnicas de la detección y el seguimiento de imágenes, también conviene saber qué resultados puede ofrecer la función. Esto ayuda a establecer criterios de prueba razonables durante el desarrollo.
Resultados ideales
- Superposición precisa: el objeto virtual se alinea con los bordes de la imagen.
- Detección rápida: latencia ultrabaja desde que la aplicación se carga hasta que se detecta con éxito.
- Seguimiento estable: la imagen se mantiene aunque rote, se mueva o se oculte parcialmente.
Situaciones no ideales y respuesta
| Fenómeno | Causa | Percepción del usuario | Solución preliminar (ver capítulos posteriores) |
|---|---|---|---|
| No se puede reconocer | Textura insuficiente o imagen demasiado pequeña | El objeto virtual no aparece | Optimizar la imagen objetivo y usar la herramienta para comprobar la detectabilidad |
| Temblor en el seguimiento | La imagen ocupa poco espacio en pantalla y hay pocos puntos rastreables | El objeto virtual tiembla claramente | Evitar alejar demasiado la imagen objetivo y usar PreferQuality como modo de seguimiento |
| Pérdida frecuente | Movimiento rápido de la imagen o oclusión total | El objeto virtual parpadea o desaparece | Mover el dispositivo o la imagen objetivo con más estabilidad, o aumentar el tamaño del objetivo |
| Pérdida de objetivos múltiples | Limitaciones del hardware | Parte de las imágenes objetivo no se puede seguir | Ajustar Simultaneous Number equilibrando el rendimiento |
Método de validación de resultados esperados
- Fase de desarrollo: usa la cámara del PC mediante el modo Play del editor de Unity para previsualizar.
- Fase de pruebas: usa la escena oficial de ejemplo o una imagen de prueba propia para cubrir distintas condiciones de iluminación, ángulo y distancia.
Buenas prácticas para imágenes objetivo
El rendimiento del seguimiento de imágenes planas depende mucho de la calidad de la imagen objetivo. Para garantizar una buena tasa de reconocimiento, sigue estas pautas al preparar la imagen.
Según el escenario de uso, puedes preparar la imagen objetivo de varias formas: fotografiando directamente el objeto de frente o diseñando primero el patrón y luego imprimiéndolo. Tanto las fotos como los diseños pueden usarse como imagen plantilla.
Requisitos básicos
- Formato de imagen: se recomienda JPG o PNG.
- Tratamiento del canal alfa: si la imagen tiene canal alfa, el sistema la tratará como fondo blanco. Si no es el efecto esperado, evita usar canal alfa.
Puntos clave de optimización
Asegura detalles ricos en textura
La imagen plantilla debe tener suficientes detalles y cambios de borde; evita colores planos o gráficos simples.
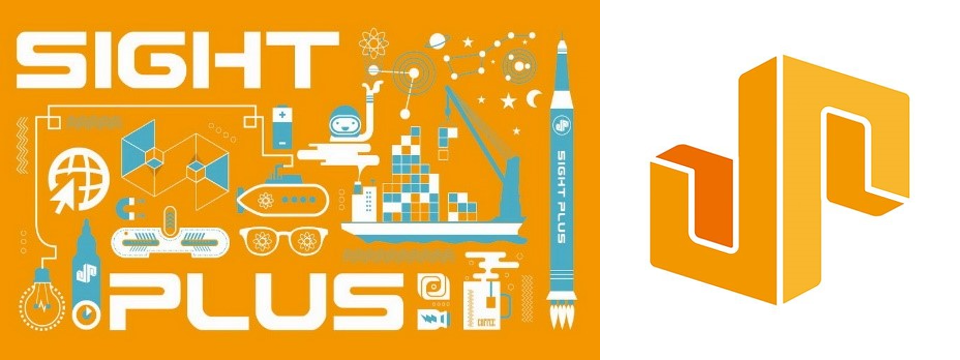
Izquierda: la imagen rica en textura puede detectarse; derecha: la imagen de color plano no puede detectarse
Evita patrones repetitivos
Los patrones con regularidad repetitiva (como tableros de ajedrez o rayas) reducen la unicidad de los puntos de características.
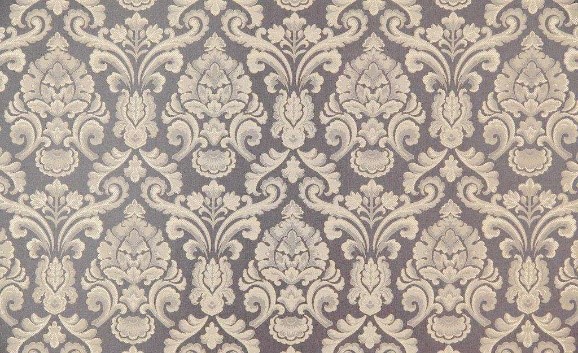
La imagen con patrón repetitivo no puede seguirse
Llena el encuadre
El sujeto debe ocupar la mayor parte posible de la imagen y reducir las zonas en blanco.
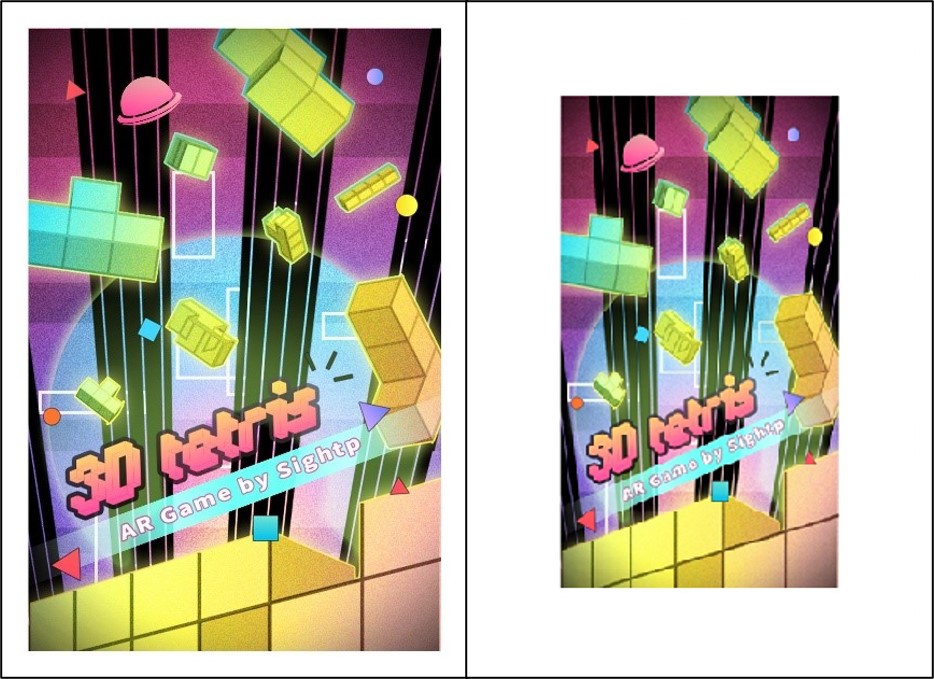
La imagen con el sujeto bien centrado y ocupado es más fácil de detectar y seguir que la que tiene demasiado espacio en blanco
Controla la proporción
La imagen no debe ser demasiado alargada; el lado corto debe alcanzar al menos el 20% del lado largo.
Las imágenes demasiado estrechas son difíciles de seguir
Elige la resolución adecuada
Rango recomendado: entre SQCIF (128×96) y QVGA (1280×960).
Demasiado pequeña: faltan puntos de características y baja la tasa de reconocimiento.
Demasiado grande: aumenta el uso de memoria y el tiempo de cálculo al generar los datos Target.