EasyAR Sparse Spatial Map
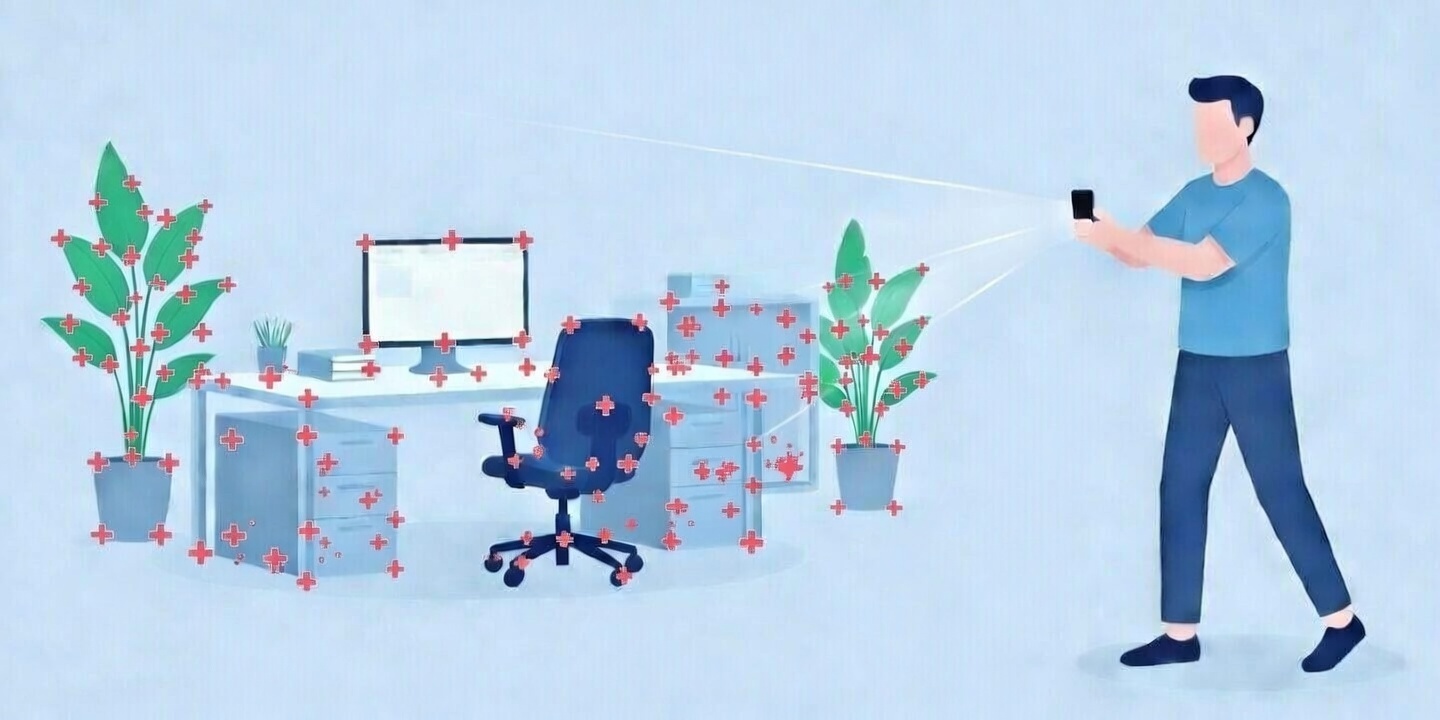
EasyAR Sparse Spatial Map digunakan untuk memindai lingkungan skala kecil di sekitar pengguna, level ruangan, membuat peta visual 3D lingkungan, dan menyediakan visual localization tracking. Fitur ini cocok untuk mengembangkan aplikasi AR persisten atau aplikasi AR interaktif multi-pengguna.
Prinsip EasyAR Sparse Spatial Map
Berdasarkan motion tracking, EasyAR Sparse Spatial Map menggunakan algoritma computer vision pada perangkat untuk menganalisis fitur dalam data kamera dan membangun peta 3D spasial lingkungan. Pengguna dapat menyimpan peta visual atau membagikannya secara real time antar beberapa perangkat. Saat perangkat lain memuat peta terkait, perangkat menentukan posisi dan orientasi relatif terhadap peta melalui localization di peta yang dimuat, sehingga dapat mengembangkan aplikasi AR persisten atau aplikasi AR interaktif multi-pengguna.
Sparse Spatial Map saat ini memerlukan sistem motion tracking yang stabil, seperti EasyAR Motion Tracker, ARCore, atau ARKit, untuk menyediakan posisi dan orientasi enam derajat kebebasan selama mapping dan untuk tracking berkelanjutan setelah localization berhasil. Selama mapping, Sparse Spatial Map menggunakan gambar kamera dan pose terkait untuk membangun peta visual lingkungan 1:1. Selama localization, setelah visual localization berhasil, pose perangkat relatif terhadap peta terus diperbarui oleh sistem motion tracking.
EasyAR Sparse Spatial Map mendukung pemuatan beberapa peta, localization di beberapa peta, serta mengembalikan ID peta terkait dan posisi serta orientasi perangkat relatif terhadap peta tersebut.
Praktik terbaik mapping
Saat membuat Sparse Spatial Map, pertimbangkan sepenuhnya di lokasi dan dari sudut pandang mana pengguna akan melakukan localization, lalu optimalkan proses mapping berdasarkan hal tersebut. Saat mapping, usahakan mencakup semua sudut pandang localization yang mungkin, termasuk sudut pengamatan dan jarak.
Praktik terbaik untuk meningkatkan hasil mapping:
- Sebisa mungkin lakukan gerakan translasi atau rotasi perlahan relatif terhadap area atau scene yang dipindai.
- Bergerak selengkap mungkin untuk memindai dan mencakup posisi tempat pengguna mungkin melakukan localization.
- Usahakan mapping di area dengan fitur visual yang kaya, stabil, dan statis.
- Rentang satu peta tidak boleh melebihi 1000 meter persegi.
- Jarak perangkat mapping ke scene harus kurang dari 10 meter.
Hindari kondisi berikut saat scanning dan mapping:
- Hindari mapping di area luas tanpa fitur visual, seperti dinding putih.
- Hindari mapping di area luas dengan material reflektif, seperti kaca atau objek cermin.
- Hindari mapping di area dengan tekstur berulang.
Setelah mapping selesai, Anda dapat menguji localization pada Sparse Spatial Map yang dibuat dan memeriksa tingkat keberhasilan serta akurasinya. Jika hasilnya kurang baik, pertimbangkan untuk membuat ulang peta yang lebih lengkap.
Praktik terbaik localization
Untuk memastikan hasil localization Sparse Spatial Map dan meningkatkan pengalaman pengguna, ikuti praktik berikut.
- Pandu pengguna melakukan localization di scene yang sesuai dengan peta, misalnya dengan memberikan gambar pratinjau scene target agar pengguna dapat menemukannya.
- Pandu pengguna untuk menggerakkan perangkat perlahan dan mencoba localization dari beberapa sudut.
- Hindari localization di area tanpa fitur visual, permukaan cermin, atau tekstur berulang.
Penyebab umum kegagalan localization
Localization dapat gagal ketika lingkungan localization pengguna sangat berbeda dari lingkungan saat peta dibuat, seperti:
Perubahan sudut pandang
Pastikan mapping mencakup sudut localization potensial sebanyak mungkin. Jika sudut localization berbeda lebih dari 45° dari sudut mapping terdekat, tingkat keberhasilan localization akan turun drastis.
Perbedaan pencahayaan
Tingkat keberhasilan localization paling tinggi saat pencahayaan mapping dan pencahayaan localization mirip. Misalnya, hindari mapping pada siang hari lalu mencoba localization pada malam yang gelap total.
Perubahan jarak
Gerakkan ponsel saat mapping dan cakup posisi pada berbagai jarak. Misalnya, setelah mapping di dekat target pada jarak 1 meter, mencoba localization dari jarak 10 meter cenderung gagal.