EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map viene usato per scansionare ambienti di piccola scala attorno all'utente, a livello di stanza, generare una mappa visiva 3D dell'ambiente e fornire visual localization tracking. È adatto allo sviluppo di applicazioni AR persistenti o applicazioni AR interattive multiutente.
Principio di EasyAR Sparse Spatial Map
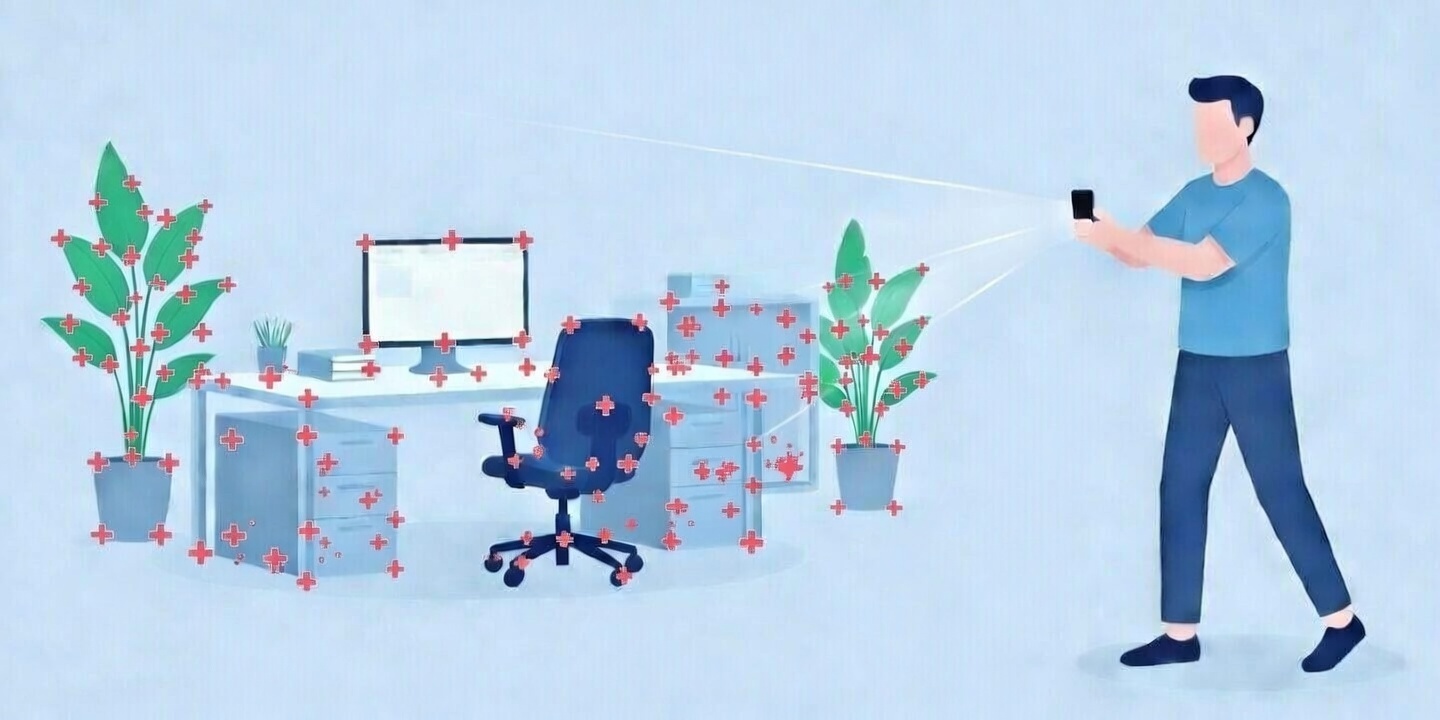
Basato su motion tracking, EasyAR Sparse Spatial Map usa algoritmi di computer vision sul dispositivo per analizzare le feature nei dati camera e costruire una mappa 3D spaziale dell'ambiente. Gli utenti possono salvare mappe visive o condividerle in tempo reale tra più dispositivi. Quando altri dispositivi caricano la mappa corrispondente, determinano posizione e orientamento del dispositivo rispetto alla mappa tramite localization nella mappa caricata, così da sviluppare applicazioni AR persistenti o applicazioni AR interattive multiutente.
Sparse Spatial Map attualmente richiede un sistema motion tracking stabile, come EasyAR Motion Tracker, ARCore o ARKit, per fornire posizione e orientamento a sei gradi di libertà durante mapping e per tracking continuo dopo una localization riuscita. Durante mapping, Sparse Spatial Map usa immagini camera e pose corrispondenti per costruire una mappa visiva 1:1 dell'ambiente. Durante localization, dopo il successo di visual localization, la pose del dispositivo rispetto alla mappa viene aggiornata continuamente dal sistema motion tracking.
EasyAR Sparse Spatial Map supporta il caricamento di più mappe, localization in più mappe e restituisce l'ID della mappa corrispondente e posizione e orientamento del dispositivo rispetto a tale mappa.
Best practice di mapping
Quando si crea una Sparse Spatial Map, considerare attentamente in quali luoghi e da quali punti di vista gli utenti effettueranno localization, così da ottimizzare il processo di mapping. Durante mapping, cercare di coprire tutti i possibili punti di vista di localization, inclusi angoli di osservazione e distanze.
Best practice per migliorare il risultato di mapping:
- Muoversi il più possibile con movimento traslazionale o rotazione lenta rispetto all'area o scene scansionata.
- Muoversi in modo quanto più completo possibile per scansionare e coprire le posizioni in cui gli utenti potrebbero effettuare localization.
- Cercare di eseguire mapping in aree con feature visive ricche, stabili e statiche.
- L'estensione di una singola mappa non deve superare 1000 metri quadrati.
- La distanza dal dispositivo di mapping alla scene deve essere inferiore a 10 metri.
Durante scanning e mapping evitare:
- Evitare mapping in grandi aree prive di feature visive, come pareti bianche.
- Evitare mapping in grandi aree con materiali riflettenti, come vetro o oggetti a specchio.
- Evitare mapping in aree con texture ripetitive.
Dopo il completamento di mapping, è possibile testare localization nella Sparse Spatial Map creata e controllare tasso di successo e precisione. Se il risultato non è ideale, considerare di creare nuovamente una mappa più completa.
Best practice di localization
Per garantire il risultato di localization di Sparse Spatial Map e migliorare l'esperienza utente, seguire queste pratiche.
- Guidare gli utenti a effettuare localization nella scene corrispondente alla mappa, ad esempio fornendo un'immagine di anteprima della scene target per aiutarli a trovarla.
- Guidare gli utenti a muovere lentamente il dispositivo e provare localization da più angoli.
- Evitare localization in aree senza feature visive, superfici a specchio o texture ripetitive.
Cause comuni di errore di localization
Localization può fallire quando l'ambiente di localization dell'utente è molto diverso dall'ambiente in cui è stata costruita la mappa, ad esempio:
Cambiamenti di punto di vista
Assicurarsi che mapping copra il più possibile gli angoli potenziali di localization. Se l'angolo di localization differisce di oltre 45° dall'angolo di mapping più vicino, il tasso di successo di localization diminuisce notevolmente.
Differenze di illuminazione
Il tasso di successo di localization è massimo quando illuminazione di mapping e illuminazione di localization sono simili. Ad esempio, evitare mapping di giorno e poi tentare localization in una notte completamente buia.
Cambiamenti di distanza
Muovere il telefono durante mapping e coprire posizioni a distanze diverse. Ad esempio, dopo mapping vicino al target a 1 metro di distanza, tentare localization da 10 metri tende a fallire.