EasyAR Mega で物体トラッキングを行う
EasyAR Mega の中核機能は、物理空間全体のローカライズだけに限られません。特定の既知の物理オブジェクトに対する高精度な 3D トラッキングにも適用できます。これにより、産業機器、展示物、小売商品などの事前設定されたオブジェクトを、Mega とまったく同じ開発方法で正確にトラッキングし、その上に豊かな仮想コンテンツを重ねることができます。
基本原理とワークフロー
Mega object tracking の原理は、Mega の大規模空間アプリケーションの原理に似ています。オブジェクト自身の視覚特徴と高度なクラウドローカライズアルゴリズムを組み合わせることで、従来の object tracking より安定して高精度な結果を実現します。
Mega object tracking は、特定のオブジェクトターゲットに対する Mega 空間ローカライズ機能の特殊なケースと見なせます。ローカライズ処理は完全に同じで、違いはオブジェクトの特殊性に応じて mapping 側にわずかな差がある点だけです。
ワークフローは次のとおりです。
マップ構築:
- 優れた SLAM 機能を備えた スマートフォン と専用の Mega Toolbox App を使用し、ターゲットオブジェクトの周囲でデータを収集します。
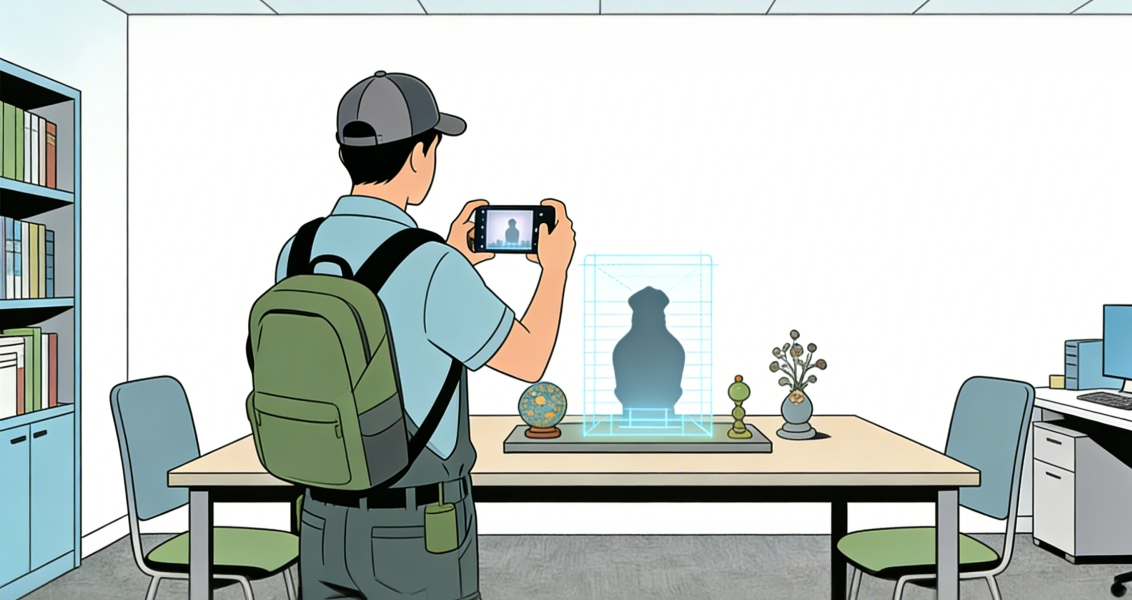
- EasyAR の mapping 管理バックエンドを通じて、収集した *.EMP データをアップロードします。
- クラウド処理プラットフォームは収集データを処理し、高度な AI アルゴリズムを使ってターゲットオブジェクトの視覚特徴を抽出し、ターゲットオブジェクトの 3D point cloud を生成して、テクスチャ付き dense mesh を構築します。
- mapping システムの最終出力も "Mega Block map" の形式で存在します。
- 優れた SLAM 機能を備えた スマートフォン と専用の Mega Toolbox App を使用し、ターゲットオブジェクトの周囲でデータを収集します。
リアルタイムトラッキング:
- ユーザーのデバイスがターゲットオブジェクトをスキャンすると、まず Mega ローカライズ機能を使用してリアルタイムローカライズを行い、現在のデバイス姿勢を復元します。
- その後、デバイス側でデバイス自身の SLAM システムと融合し、Mega マップの座標系をデバイス SLAM システムの座標系に合わせることで、継続的なリアルタイムトラッキングを実現します。
ヒント
参考資料: Mega 空間ローカライズの原理。
Mega 空間ローカライズとの違いと比較
Mega object tracking は Mega 空間ローカライズと技術的には一貫していますが、注目するアプリケーションシナリオと重点が異なります。
| 特性 | Mega 空間ローカライズ | Mega object tracking |
|---|---|---|
| 主な目的 | マクロ環境におけるユーザーナビゲーションと仮想コンテンツの空間アンカリングを実現 | 特定オブジェクトのデジタル化、情報の重ね合わせ、仮想と現実のインタラクションを実現 |
| Spatial computing | Mega cloud service または Mega Go によってローカライズし、デバイス側で fused tracking を実行 | Mega 空間ローカライズと完全に同じ |
| アプリケーションシナリオ | 屋内外ナビゲーション、大規模 AR ゲーム、都市規模の digital twin | 産業機器の点検、展示物の案内、小売商品の AR 試用 |
EasyAR Sense 3D object tracking との違いと比較
EasyAR Sense も強力な 3D Object Tracking 機能を提供していますが、Mega object tracking は設計思想とアプリケーションシナリオにおいて大きく異なります。
| 特性 | 3D Object Tracking | Mega object tracking |
|---|---|---|
| ローカライズの基盤 | 標準形式の 3D モデルに依存します。これは 3D スキャナーや 3D 再構築ソフトウェアなどから取得できます | スマートフォンで収集しクラウドで生成された、事前構築済みの Mega 空間マップに依存します |
| トラッキング安定性 | 良好ですが、高速移動や部分的な遮蔽時に失われる可能性があります | 遮蔽や干渉への耐性がより高く、トラッキングがより安定します |
| オブジェクト要件 | オブジェクト自体に豊富なテクスチャと単純なジオメトリが必要です | オブジェクト自体のテクスチャの豊富さに対する要件は低く、ジオメトリはより複雑でもかまいません |
| 環境要件 | 環境に対する要件はなく、ターゲットオブジェクトは任意の環境に配置できます | ターゲットオブジェクトの環境は mapping 収集時と異なっていてもかまいませんが、機能の使用中に環境を任意に変更することはできません |
| ネットワーク要件 | ネットワーク不要。すべてのデータと計算はデバイス側で行われます | 必要に応じてネットワークを使用。Mega cloud localization service を使用する場合は常時接続が必要です。Mega Go on-device localization を使用する場合、データと計算はデバイス側で行われます |
| 動的性 | 対応。機能使用中にターゲットオブジェクトは環境内で移動できます | 非対応。機能使用中、ターゲットオブジェクトは静止している必要があります |
| 拡張性 | 複数のターゲットオブジェクトの同時トラッキングをサポートするよう拡張でき、ターゲットオブジェクト同士は互いに独立しています | 同じ空間内で複数のオブジェクトをトラッキングできますが、それらのオブジェクトは空間内で静止している必要があり、オブジェクト同士は互いに独立していません |
| 適用シナリオ | 構造が単純でテクスチャが豊富なオブジェクトで、体験中に手に持って遊ぶ場合など、柔軟に移動できる必要があるもの | 構造が複雑でテクスチャが一般的なオブジェクトで、体験中に空間内で比較的固定されているもの。たとえば工場設備の点検や博物館展示物の案内 |
選び方:
- アプリケーションシナリオが、独立した移動可能なオブジェクトを認識するもので、そのマクロ環境内での位置を気にしない場合、EasyAR Sense 3D Object Tracking はより軽量で直接的な選択肢です。
- アプリケーションシナリオが、工場、博物館、ショッピングモールなどの固定空間内で、1 つまたは複数の固定オブジェクトを高精度かつ高安定にトラッキングしデジタル化するものである場合、EasyAR Mega object tracking が最適な選択です。