Introdução ao rastreamento de imagens planas
O rastreamento de imagens planas (Planar Image Tracking) é usado para detectar e rastrear objetos planos com textura do dia a dia. “Plano” pode ser um objeto pequeno como um livro, um cartão de visita ou um pôster, ou um alvo grande como uma parede com grafite. Esses objetos têm superfícies planas e texturas ricas e não repetitivas.
Esta página resume os princípios básicos da detecção e do rastreamento de imagens planas, os resultados esperados e a adaptação por plataforma, para ajudá-lo a entender rapidamente os limites da função e os pontos principais de desenvolvimento.
Princípios básicos
Entender esses princípios ajuda a otimizar o reconhecimento e evitar problemas comuns.
Fluxo principal
Etapa de carregamento e pré-processamento:
- O sistema carrega a imagem-alvo, extrai muitos pontos de feature visual, gera sua descrição de feature e a insere no banco de dados de features.
- Quanto mais rica a textura da imagem, mais fácil ela é de reconhecer e rastrear. Você pode usar a ferramenta de detecção de imagem-alvo para verificar com antecedência a detectabilidade da sua imagem-alvo.
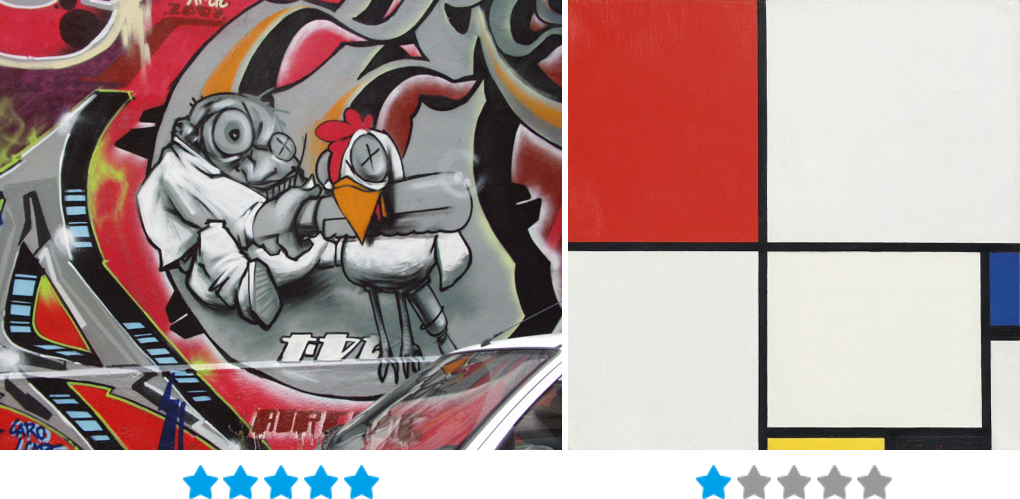
Esquerda: imagem rica em textura e fácil de reconhecer (5 estrelas); direita: imagem simples, com pouca textura, difícil de reconhecer (1 estrela).
Recomendamos usar imagens-alvo de 4~5 estrelas.Etapa de detecção e rastreamento em tempo real:
- Depois que a câmera captura o frame, o sistema analisa os pontos de feature do frame atual e os compara com o banco de dados de features da imagem-alvo.
- Por meio do algoritmo PnP (Perspective-n-Point), calcula a pose da imagem no espaço 3D (posição + rotação).
- Assim que a detecção do alvo é bem-sucedida, o sistema entra no modo de rastreamento. Nesse momento ele compara frames consecutivos e analisa o movimento entre eles para obter o rastreamento em tempo real.
Mecanismos de otimização:
- Recuperação após perda de rastreamento: depois de uma oclusão breve ou de blur causado por movimento rápido, o sistema redetecta o alvo automaticamente.
- Rastreamento simultâneo de múltiplos alvos: controla a concorrência de um único Tracker pelo parâmetro
Simultaneous Number, permitindo rastrear vários alvos com uma única chamada ao Tracker.
Limitações técnicas
- Suporta apenas imagens planas (não objetos 3D nem conteúdo dinâmico).
- Depende da iluminação ambiente; luz muito fraca ou superexposição dificultam a detecção ou fazem o rastreamento se perder facilmente.
- Durante a detecção, a câmera não deve ficar muito longe do alvo; garanta que a imagem-alvo ocupe pelo menos 30% da tela.
- O rastreamento de múltiplos alvos é limitado pelo desempenho do dispositivo; normalmente um PC consegue rastrear mais de 10 alvos ao mesmo tempo, enquanto um dispositivo móvel consegue rastrear 4~6 alvos planos simultaneamente.
Efeitos e resultados esperados
Depois de entender o funcionamento e as limitações técnicas da detecção e do rastreamento de imagens, também é importante saber que resultados a função pode entregar. Isso ajuda a definir critérios de teste razoáveis durante o desenvolvimento.
Resultado ideal
- Superposição precisa: o objeto virtual se alinha às bordas da imagem.
- Detecção rápida: latência muito baixa entre o carregamento do app e a detecção bem-sucedida.
- Rastreamento estável: a imagem permanece rastreada mesmo ao girar, mover ou sofrer oclusão parcial.
Situações não ideais e resposta
| Fenômeno | Causa | Percepção do usuário | Solução preliminar (veja os capítulos seguintes) |
|---|---|---|---|
| Não consegue reconhecer | Textura insuficiente ou imagem muito pequena | O objeto virtual não aparece | Otimizar a imagem-alvo e usar a ferramenta para verificar a detectabilidade |
| Rastreamento instável | O alvo ocupa pouco da tela e há poucos pontos rastreáveis | O objeto virtual treme claramente | Evitar se afastar demais da imagem-alvo e definir PreferQuality como modo de rastreamento |
| Perda frequente | Movimento rápido da imagem ou oclusão total | O objeto virtual pisca/desaparece | Estabilizar o movimento do dispositivo/alvo ou aumentar o tamanho do alvo |
| Perda de múltiplos alvos | Limitações de hardware | Parte das imagens-alvo não pode ser rastreada | Equilibrar o desempenho ajustando um Simultaneous Number adequado |
Método de validação dos resultados esperados
- Fase de desenvolvimento: use a câmera do PC pelo modo Play do Unity Editor para pré-visualizar.
- Fase de testes: use a scene sample oficial ou sua própria imagem de teste para cobrir diferentes condições de iluminação, ângulo e distância.
Boas práticas para imagens-alvo
O desempenho do rastreamento de imagens planas depende muito da qualidade da imagem-alvo. Para garantir uma boa taxa de reconhecimento, siga estas regras ao preparar a imagem.
Dependendo do cenário, você pode preparar a imagem-alvo de várias formas: fotografando diretamente o objeto de frente ou desenhando primeiro o padrão e depois imprimindo. Tanto fotos quanto artes podem ser usadas como imagem template.
Requisitos básicos
- Formato de imagem: recomendados JPG ou PNG.
- Tratamento do canal alfa: se a imagem tiver canal alpha, o sistema a tratará como fundo branco. Se esse não for o efeito desejado, evite canal alpha.
Pontos principais de otimização
Garanta detalhes ricos de textura
A imagem template deve ter detalhes e variações de borda suficientes; evite áreas chapadas ou formas simples.
Esquerda: a imagem rica em textura pode ser detectada; direita: a imagem chapada não pode ser detectada
Evite padrões repetitivos
Padrões com repetição regular (como tabuleiro de xadrez ou listras) reduzem a unicidade dos pontos de feature.
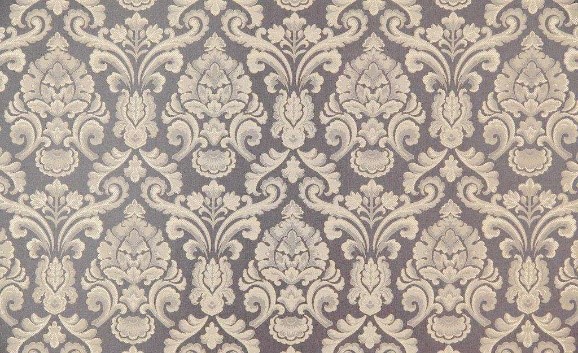
A imagem com padrão repetitivo não pode ser rastreada
Preencha o quadro
O assunto deve ocupar o máximo possível da imagem e reduzir áreas em branco.
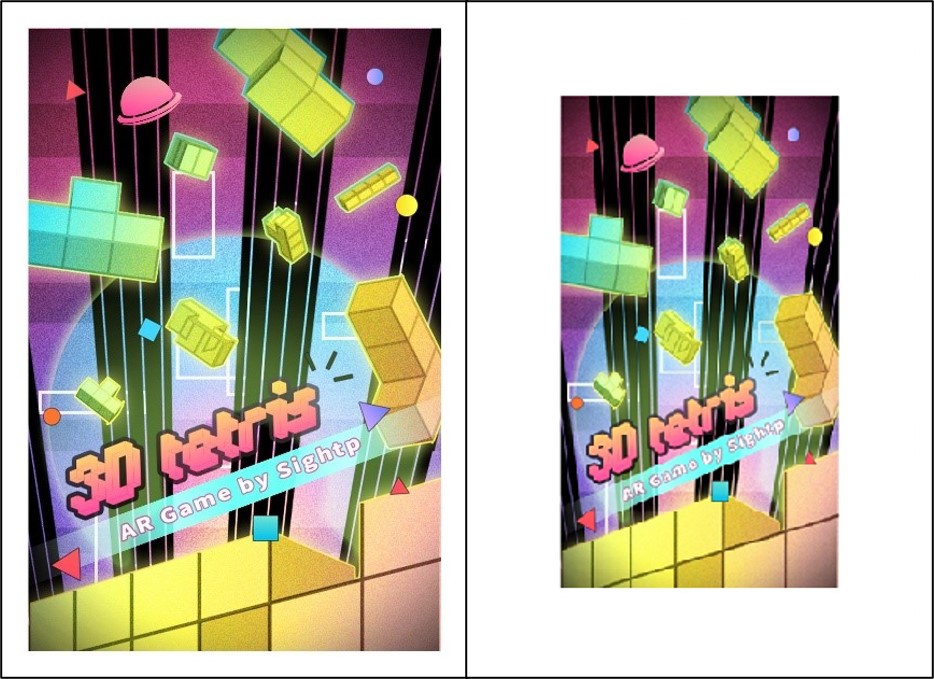
A imagem com sujeito bem preenchido é mais fácil de detectar e rastrear
Controle a proporção
A imagem não deve ser muito estreita; o lado curto deve atingir pelo menos 20% do lado longo.
Imagens estreitas demais são difíceis de rastrear
Escolha a resolução adequada
Faixa recomendada: entre SQCIF (128×96) e QVGA (1280×960).
Pequena demais: poucos pontos de feature, queda na taxa de reconhecimento.
Grande demais: aumenta desnecessariamente o uso de memória e o tempo de cálculo ao gerar os dados Target.