EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map é usado para escanear ambientes de pequena escala ao redor do usuário, em nível de sala, gerar um mapa visual 3D do ambiente e fornecer visual localization tracking. É adequado para desenvolver aplicações AR persistentes ou aplicações AR interativas multiusuário.
Princípio do EasyAR Sparse Spatial Map
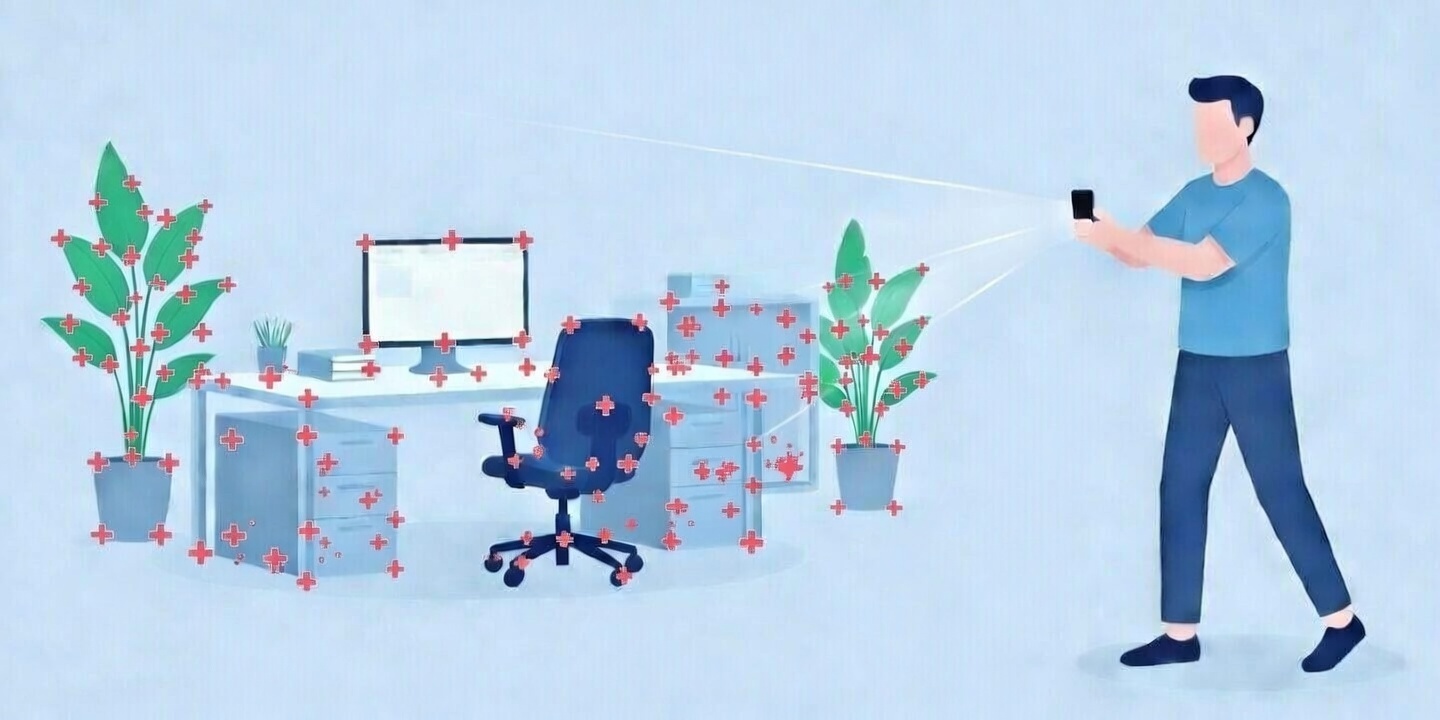
Com base em motion tracking, EasyAR Sparse Spatial Map usa algoritmos de computer vision no dispositivo para analisar features nos dados da câmera e construir um mapa 3D espacial do ambiente. Usuários podem salvar mapas visuais ou compartilhá-los em tempo real entre vários dispositivos. Quando outros dispositivos carregam o mapa correspondente, determinam a posição e orientação do dispositivo em relação ao mapa por meio de localization no mapa carregado, possibilitando desenvolver aplicações AR persistentes ou aplicações AR interativas multiusuário.
Sparse Spatial Map atualmente requer um sistema motion tracking estável, como EasyAR Motion Tracker, ARCore ou ARKit, para fornecer posição e orientação de seis graus de liberdade durante mapping e para tracking contínuo após localization bem-sucedida. Durante mapping, Sparse Spatial Map usa imagens da câmera e pose correspondentes para construir um mapa visual 1:1 do ambiente. Durante localization, após visual localization bem-sucedida, a pose do dispositivo em relação ao mapa é atualizada continuamente pelo sistema motion tracking.
EasyAR Sparse Spatial Map suporta carregar vários mapas, executar localization em vários mapas e retornar o ID do mapa correspondente e a posição e orientação do dispositivo em relação a esse mapa.
Melhores práticas de mapping
Ao criar um Sparse Spatial Map, considere plenamente em quais locais e de quais pontos de vista os usuários farão localization, para otimizar o processo de mapping. Durante mapping, tente cobrir todos os pontos de vista possíveis de localization, incluindo ângulos de observação e distâncias.
Melhores práticas para melhorar o resultado de mapping:
- Mova-se em translação ou gire lentamente em relação à área ou scene escaneada tanto quanto possível.
- Movimente-se o máximo possível para escanear e cobrir as posições onde usuários podem fazer localization.
- Tente fazer mapping em áreas com features visuais ricas, estáveis e estáticas.
- O alcance de um único mapa não deve exceder 1000 metros quadrados.
- A distância do dispositivo de mapping à scene deve ser inferior a 10 metros.
Durante scanning e mapping, evite:
- Evite mapping em grandes áreas sem features visuais, como paredes brancas.
- Evite mapping em grandes áreas com materiais refletivos, como vidro ou objetos espelhados.
- Evite mapping em áreas com texturas repetitivas.
Após concluir mapping, você pode testar localization no Sparse Spatial Map criado e verificar taxa de sucesso e precisão. Se o resultado não for ideal, considere criar novamente um mapa mais completo.
Melhores práticas de localization
Para garantir o resultado de localization do Sparse Spatial Map e melhorar a experiência do usuário, siga estas práticas.
- Oriente os usuários a fazer localization na scene correspondente ao mapa, por exemplo fornecendo uma imagem de prévia da scene alvo para ajudá-los a encontrá-la.
- Oriente os usuários a mover lentamente o dispositivo e tentar localization de vários ângulos.
- Evite localization em áreas sem features visuais, superfícies espelhadas ou texturas repetitivas.
Causas comuns de falha de localization
Localization pode falhar quando o ambiente de localization do usuário difere muito do ambiente em que o mapa foi construído, por exemplo:
Mudanças de ponto de vista
Certifique-se de que mapping cubra tanto quanto possível os ângulos potenciais de localization. Se o ângulo de localization diferir em mais de 45° do ângulo de mapping mais próximo, a taxa de sucesso de localization cairá significativamente.
Diferenças de iluminação
A taxa de sucesso de localization é maior quando a iluminação de mapping e a iluminação de localization são semelhantes. Por exemplo, evite fazer mapping durante o dia e depois tentar localization em uma noite completamente escura.
Mudanças de distância
Mova o telefone durante mapping e cubra posições em diferentes distâncias. Por exemplo, após mapping perto do alvo a uma distância de 1 metro, tentar localization a 10 metros tende a falhar.