EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map используется для сканирования небольших окружений вокруг пользователя, на уровне комнаты, создания 3D-визуальной карты окружения и обеспечения visual localization tracking. Подходит для разработки persistent AR-приложений или многопользовательских интерактивных AR-приложений.
Принцип работы EasyAR Sparse Spatial Map
На основе motion tracking EasyAR Sparse Spatial Map использует алгоритмы computer vision на устройстве для анализа признаков в данных камеры и построения пространственной 3D-карты окружения. Пользователи могут сохранять визуальные карты или делиться ими в реальном времени между несколькими устройствами. Когда другие устройства загружают соответствующую карту, они через localization в загруженной карте определяют положение и ориентацию устройства относительно карты, что позволяет разрабатывать persistent AR-приложения или многопользовательские интерактивные AR-приложения.
В настоящее время Sparse Spatial Map требует стабильной системы motion tracking, например EasyAR Motion Tracker, ARCore или ARKit, чтобы предоставлять положение и ориентацию с шестью степенями свободы во время mapping и для непрерывного tracking после успешной localization. Во время mapping Sparse Spatial Map использует изображения камеры и соответствующие pose для построения визуальной карты окружения 1:1. Во время localization, после успешной visual localization, pose устройства относительно карты непрерывно обновляется системой motion tracking.
EasyAR Sparse Spatial Map поддерживает загрузку нескольких карт, localization в нескольких картах и возврат соответствующего ID карты, а также положения и ориентации устройства относительно этой карты.
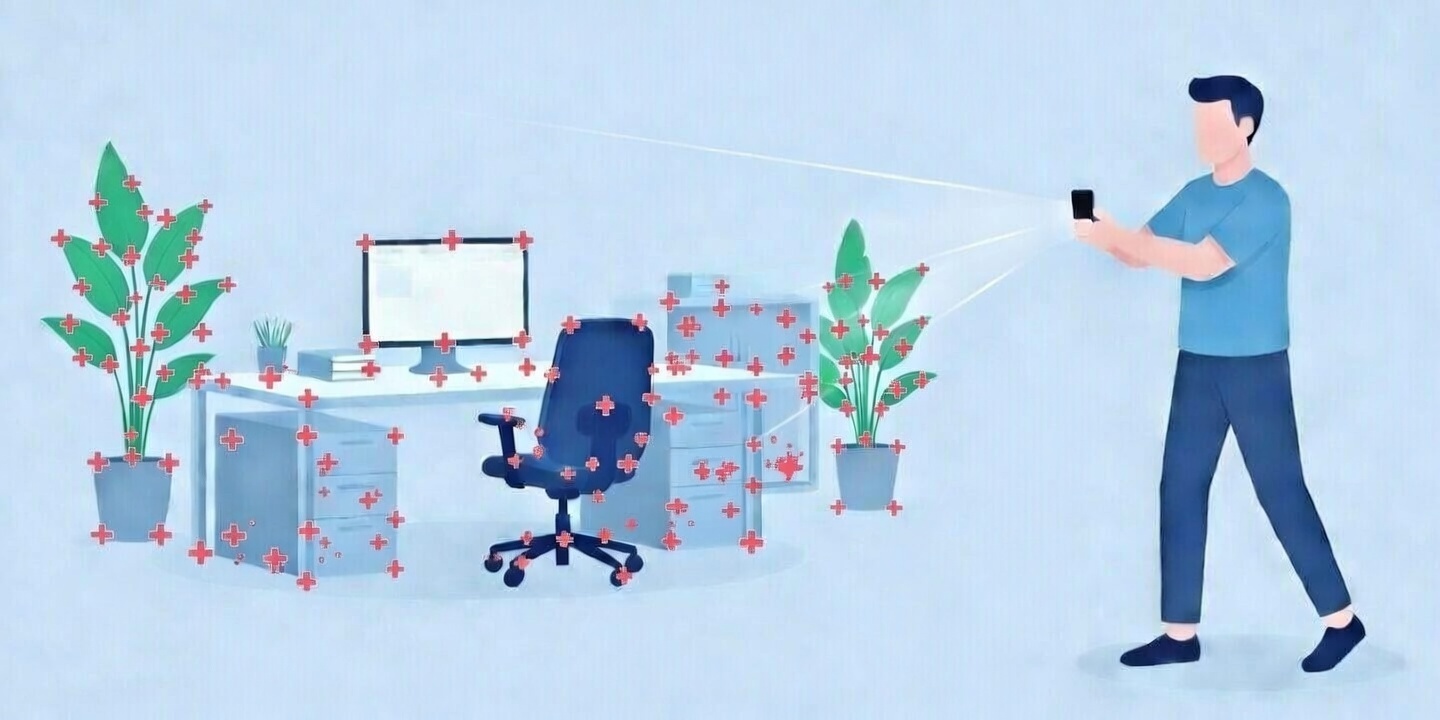
Лучшие практики mapping
При создании Sparse Spatial Map нужно полностью учитывать, где и с каких точек зрения пользователи будут выполнять localization, и оптимизировать процесс mapping соответственно. Во время mapping старайтесь охватить все возможные точки зрения localization, включая углы наблюдения и расстояния.
Лучшие практики для улучшения результатов mapping:
- По возможности выполняйте поступательное движение или медленное вращение относительно сканируемой области или сцены.
- Двигайтесь как можно полнее, чтобы сканировать и покрывать позиции, где пользователи могут выполнять localization.
- Старайтесь выполнять mapping в областях с богатыми, стабильными и статичными визуальными признаками.
- Диапазон одной карты не должен превышать 1000 квадратных метров.
- Расстояние от устройства mapping до сцены должно быть менее 10 метров.
Во время scanning и mapping следует избегать:
- Избегайте mapping в больших областях без визуальных признаков, например у белых стен.
- Избегайте mapping в больших областях с отражающими материалами, например стеклом или зеркальными объектами.
- Избегайте mapping в областях с повторяющимися текстурами.
После завершения mapping можно проверить localization в созданной Sparse Spatial Map, оценить успешность и точность. Если результат неудовлетворительный, рассмотрите создание более полной карты заново.
Лучшие практики localization
Чтобы обеспечить качество localization Sparse Spatial Map и улучшить пользовательский опыт, следуйте этим практикам.
- Направляйте пользователей выполнять localization в сцене, соответствующей карте, например предоставьте предварительное изображение целевой сцены, чтобы помочь пользователям ее найти.
- Направляйте пользователей медленно перемещать устройство и пробовать localization с разных углов.
- Избегайте localization в областях без визуальных признаков, с зеркальными поверхностями или повторяющимися текстурами.
Распространенные причины сбоя localization
Localization может завершиться неудачей, если окружение пользователя для localization сильно отличается от окружения, где была построена карта, например:
Изменение точки зрения
Убедитесь, что mapping по возможности покрывает потенциальные углы localization. Если угол localization отличается от ближайшего угла mapping более чем на 45°, вероятность успешной localization значительно снижается.
Различия освещения
Вероятность успешной localization максимальна, когда освещение при mapping и localization похоже. Например, избегайте mapping днем и последующей попытки localization в полностью темную ночь.
Изменение расстояния
Перемещайте телефон во время mapping и покрывайте позиции на разных расстояниях. Например, после mapping рядом с целью на расстоянии 1 метр попытка localization с 10 метров часто завершается неудачей.