使用 EasyAR Mega 進行物體跟蹤
EasyAR Mega 的核心能力不僅在於對整個物理空間的定位,還可以應用於對特定、已知的物理物體進行高精度的三維跟蹤。這使得您可以使用與 Mega 完全相同的開發方式,精確地跟蹤一個預設的物體(如一個工業設備、一個展覽品或一個零售商品),併爲其疊加豐富的虛擬內容。
基本原理與流程
Mega 物體跟蹤的原理與 Mega 大空間應用的原理類似,它結合了物體自身的視覺特徵和先進的雲端定位算法,從而實現比傳統物體跟蹤更穩定、更精確的效果。
Mega 物體跟蹤可以看成是 Mega 空間定位功能在特定物體目標上的一種特例,其定位過程完全一致,區別只在於建圖端針對物體的特殊性有細微的差別。
工作流程如下:
地圖構建:
- 使用具備良好 SLAM 功能的智能手機,利用專門的 Mega Toolbox App 圍繞目標物體進行數據採集。
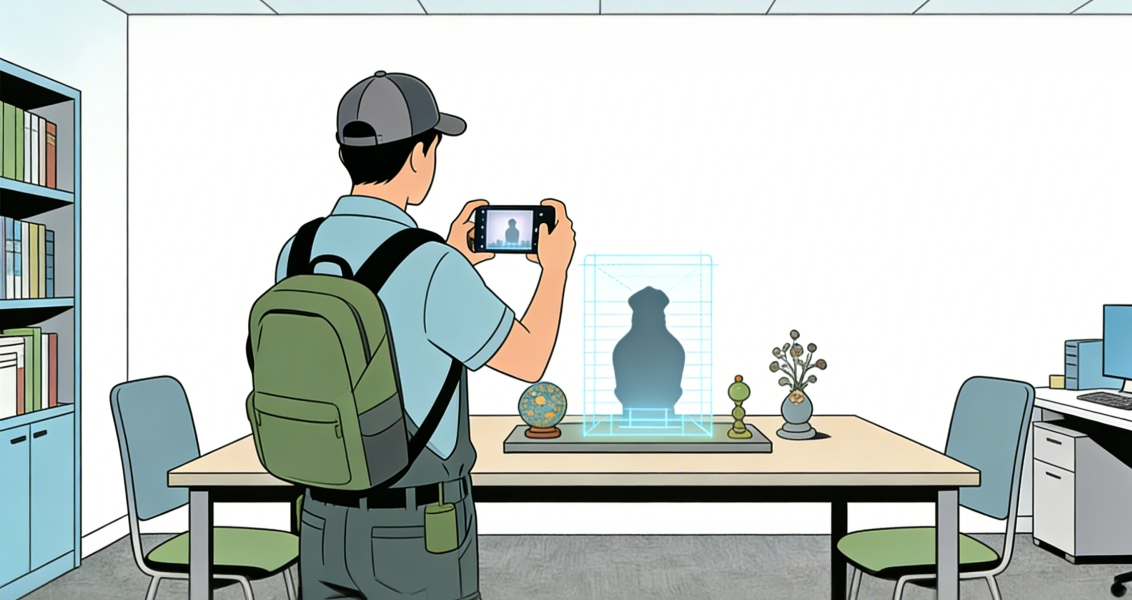
- 通過 EasyAR 的建圖管理後臺,將採集到的 *.EMP 數據上傳。
- 雲端處理平臺將對採集數據進行處理,使用先進的 AI 算法提取目標物體的視覺特徵,生成目標物體的三維點雲、構建帶紋理貼圖的稠密網格。
- 建圖系統的最終輸出將同樣以 “Mega Block 地圖” 形式存在。
- 使用具備良好 SLAM 功能的智能手機,利用專門的 Mega Toolbox App 圍繞目標物體進行數據採集。
實時跟蹤:
- 當用戶設備掃描目標物體時,首先利用 Mega 定位功能進行實時的定位,恢復設備當前的位姿。
- 然後在設備端與設備本身的 SLAM 系統進行融合,將 Mega 地圖的座標系與設備 SLAM 系統的座標系對齊,從而實現實時地持續跟蹤。
提示
參考閱讀:Mega 空間定位的原理。
與 Mega 空間定位的差異和對比
Mega 物體跟蹤相比 Mega 空間定位,從技術角度是一致的,但其關注和側重的應用場景有所區別:
| 特性 | Mega 空間定位 | Mega 物體跟蹤 |
|---|---|---|
| 核心目的 | 實現用戶在宏觀環境中的導航、虛擬內容的空間錨定 | 實現對特定物體的數字化、信息疊加、虛實交互 |
| 空間計算 | 通過 Mega 雲服務或 Mega Go 進行定位並在設備端進行融合跟蹤 | 與 Mega 空間定位完全一致 |
| 應用場景 | 室內外導航、大規模 AR 遊戲、城市級數字孿生 | 工業設備巡檢、展覽品導覽、零售商品 AR 試用 |
與 EasyAR Sense 3D 物體跟蹤的差異和對比
EasyAR Sense 也提供了強大的 3D Object Tracking 功能,但 Mega 物體跟蹤與它在設計哲學和應用場景上有顯著區別:
| 特性 | 3D Object Tracking | Mega 物體跟蹤 |
|---|---|---|
| 定位基礎 | 依賴標準格式的 3D 模型,可來自於 3D 掃描儀、三維重建軟件等 | 依賴預構建的 Mega 空間地圖,來自於手機採集並雲端生成 |
| 跟蹤穩定性 | 良好,在快速移動或部分遮擋時可能丟失 | 抗遮擋和抗干擾能力更強,跟蹤更穩定 |
| 物體要求 | 物體本身需要具備豐富的紋理,幾何結構簡單 | 物體本身的紋理豐富性要求更低,幾何結構可以更復雜 |
| 環境要求 | 對環境沒有要求,目標物體可以處於任意環境中 | 目標物體所處環境可與建圖採集時不同,但在功能使用之時不能任意改變環境 |
| 聯網要求 | 無需聯網,所有數據和計算都發生在設備端 | 按需聯網,使用 Mega 雲定位服務時需要全程聯網;使用 Mega Go 端側定位時數據和計算都發生在設備端 |
| 動態性 | 支持。功能使用過程中目標物體可以在環境中運動 | 不支持。功能使用過程中目標物體必須保持靜止 |
| 擴展性 | 可擴展支持多個目標物體同時跟蹤,目標物體之間是相互獨立的 | 可在同一個空間內跟蹤多個物體,但這些物體在空間內必須保持靜止,物體之間互不獨立 |
| 適用場景 | 結構簡單、紋理豐富的物體,且體驗時需要能靈活移動(如在手上把玩) | 結構複雜、紋理一般的物體,且體驗時在空間內相對固定(如工廠裏設備的巡檢、博物館展品的導覽) |
如何選擇:
- 如果您的應用場景是識別一個獨立的、可移動的物體,且不關心其在宏觀環境中的位置,EasyAR Sense 3D Object Tracking 是更輕量、更直接的選擇。
- 如果您的應用場景是在一個固定的空間(如工廠、博物館、商場)內,對一個或多個固定的物體進行高精度、高穩定性的跟蹤和數字化,EasyAR Mega 物體跟蹤 是不二之選。