AR data flow
この記事では EasyAR Sense の data flow について説明します。EasyAR Sense はコンポーネント化された API を使用し、コンポーネント間は data flow によって接続されます。
入出力データ
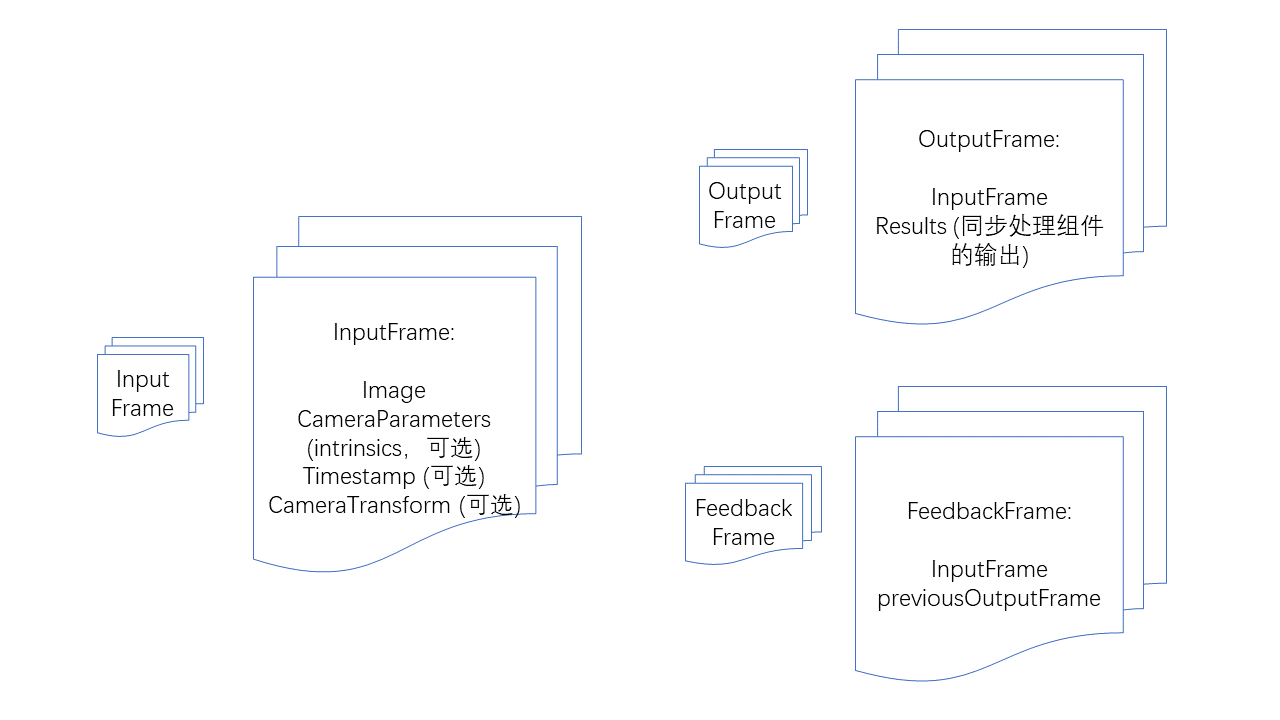
InputFrame: input frame。image、camera parameters、timestamp、world coordinate system に対する camera transform、tracking status を含みます。このうち camera parameters、timestamp、world coordinate system に対する camera transform、tracking status は optional ですが、特定の algorithm components は input に特定の要件を持ちます。
OutputFrame: output frame。input frame と synchronous processing components の output results を含みます。
FeedbackFrame: feedback frame。1 つの input frame と 1 つの historical output frame を含み、ImageTracker などの feedback-style synchronous processing components で使用されます。
Camera components
CameraDevice: Windows、Mac、iOS、Android 上の default camera。
ARKitCameraDevice: iOS 上の ARKit default implementation。
ARCoreCameraDevice: Android 上の ARCore default implementation。
MotionTrackerCameraDevice: motion tracking を実装し、multi-sensor fusion によってデバイスの 6DoF coordinates を計算します。(Android のみ)
ThreeDofCameraDevice: default camera に 3DoF orientation を追加します。
InertialCameraDevice: default camera に 3DoF orientation と inertial estimation に基づく plane translation を追加します。
custom camera device: custom camera implementation。
Algorithm components
Feedback-style synchronous processing component: 各 camera image frame に対して result を出力する必要があり、相互干渉を避けるため前の frame の processing result が必要です。
ImageTracker: 平面画像の検出とトラッキングを実装します。
ObjectTracker: 3D オブジェクトの検出とトラッキングを実装します。
同期処理コンポーネント: 各フレームでカメラ画像に追従して結果を出力する必要があります。
SurfaceTracker: 環境表面のトラッキングを実装します。
SparseSpatialMap: sparse spatial map を実装し、物理空間をスキャンしながら点群マップを生成し、リアルタイムローカリゼーションを行う機能を提供します。
MegaTracker: Mega 空間ローカリゼーションを実装します。
非同期処理コンポーネント: 各フレームでカメラ画像に追従して結果を出力する必要はありません。
CloudRecognizer: cloud recognition を実装します。
DenseSpatialMap: dense spatial map を実装し、collision や occlusion などの効果の実装に使用できます。
コンポーネントの availability チェック
すべてのコンポーネントには isAvailable 関数があり、そのコンポーネントが利用可能かどうかを判断できます。
コンポーネントが利用できない場合には、次のようなものがあります。
現在の operating system に実装されていない。
コンポーネントが必要とする dependencies が存在しない。例: ARKit、ARCore。
現在の version (variant) にコンポーネントが存在しない。たとえば一部の軽量版では特定の機能が存在しない。
現在の License ではコンポーネントを利用できない。
コンポーネントを使用する前に、必ず利用可能か判断し、対応する fallback または prompt を行ってください。
Data flow
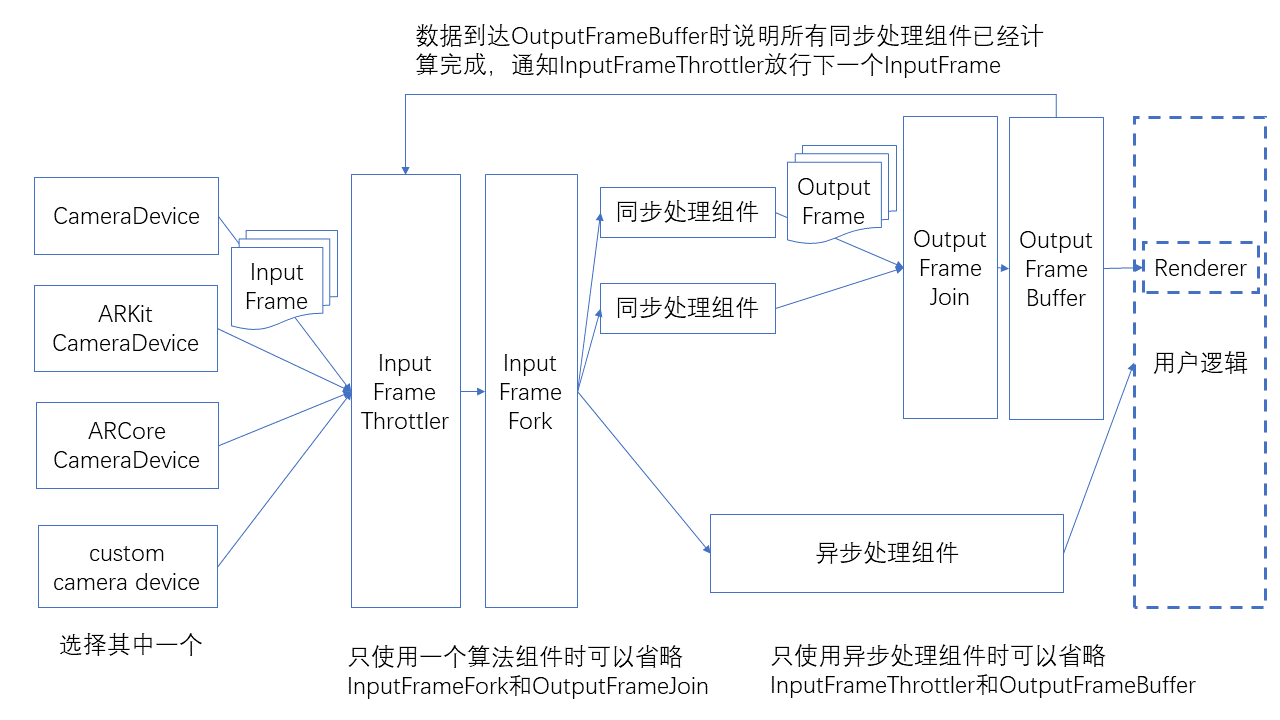
コンポーネントの接続方法は次の図のとおりです。
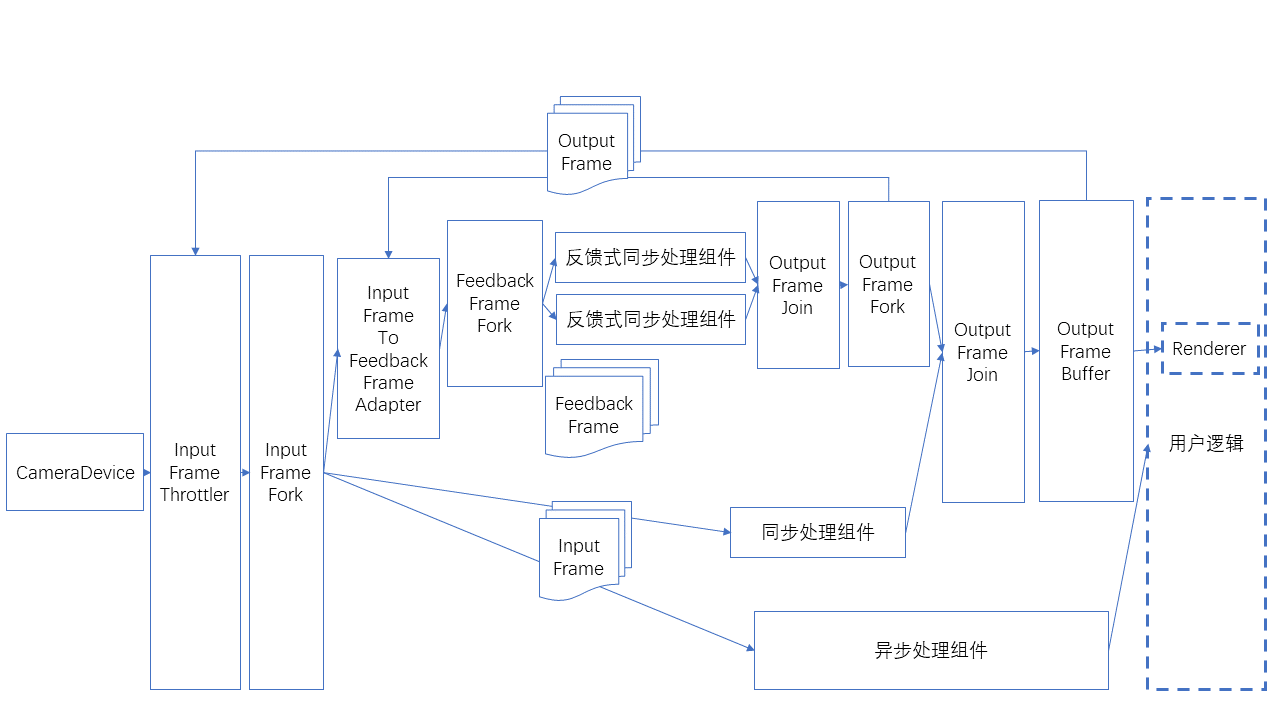
input が feedback frame となる特殊な使い方があります。次の図のとおりです。
Data flow helper classes
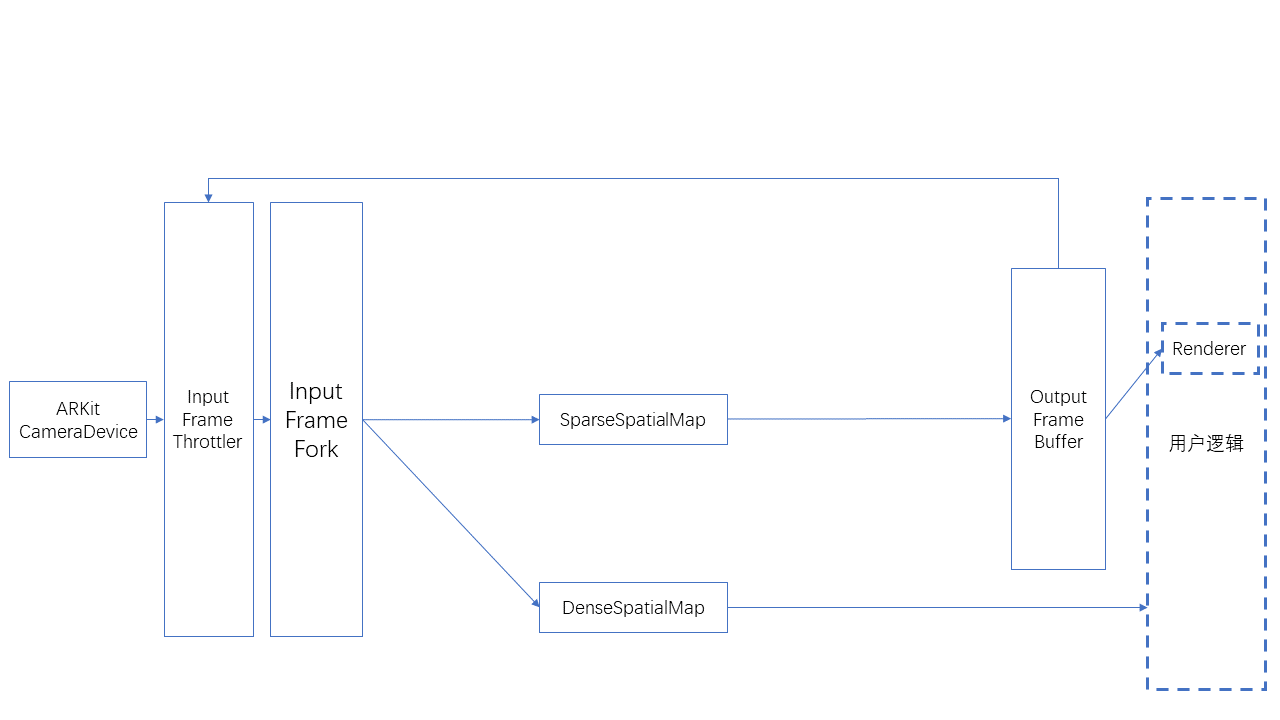
data flow の送信ポートと受信ポートです。各コンポーネントはこれらのポートを含む必要があります。
SignalSink / SignalSource: データなしの信号を受信/送信します。
InputFrameSink / InputFrameSource: InputFrame を受信/送信します。
OutputFrameSink / OutputFrameSource: OutputFrame を受信/送信します。
FeedbackFrameSink / FeedbackFrameSource: FeedbackFrame を受信/送信します。
data flow の分岐と結合
InputFrameFork: 1 つの InputFrame を複数の並列出力に分割します。
OutputFrameFork: 1 つの OutputFrame を複数の並列出力に分割します。
OutputFrameJoin: 複数の OutputFrame を 1 つに結合し、すべての結果を Results に結合します。複数の入力接続は、データが流入している間に接続しないでください。そうしないと出力できない状態になる可能性があります。Camera 起動前に data flow 接続を完了することを推奨します。
FeedbackFrameFork: 1 つの FeedbackFrame を複数の並列出力に分割します。
data flow のスロットリングとキャッシュ
InputFrameThrottler: InputFrame を受信して送信しますが、一度に 1 つだけ送信します。トリガー信号を受信した後にのみ次の InputFrame を送信します。複数の InputFrame を受信した場合、後続の InputFrame が前の InputFrame を上書きする可能性があります。
OutputFrameBuffer: OutputFrame を受信してキャッシュし、ユーザーのポーリングを待ちます。OutputFrame を受信したときに信号を送信できます。
OutputFrameBuffer が送信する信号を InputFrameThrottler に接続すると、スロットリングプロセス全体が完了します。
data flow の変換
InputFrameToOutputFrameAdapter: InputFrame を直接 OutputFrame にラップし、レンダリング表示に使用できます。
InputFrameToFeedbackFrameAdapter: InputFrame と FeedbackFrame を FeedbackFrame にラップし、フィードバック式同期処理コンポーネントに使用できます。
InputFrame 数の制限
CameraDevice は bufferCapacity を設定できます。これは出力する InputFrame の最大数です。現在の default 値は 8 です。
custom camera は BufferPool を使用して実装できます。
各コンポーネントが必要とする InputFrame の数については、各コンポーネントの API documentation を参照してください。
InputFrame の数が不足すると、data flow が詰まり、rendering が止まる可能性があります。
InputFrame の数が不足すると、初回起動時には rendering が止まらないが、background へ切り替えた後、または各コンポーネントを pause/start した後に rendering が止まる場合もあります。テストではこの状況を必ずカバーしてください。
接続と切断
data flow の実行中に接続や切断を行うことは推奨されません。
runtime 中に接続または切断が必要な場合は、cut edge (この edge を取り除くと data flow が 2 つに分かれる edge) でのみ行える点に注意してください。cycle 内の edge (ここでの cycle は data flow を undirected graph として見たとき edge が構成する cycle)、OutputFrameJoin の input、または InputFrameThrottler の sideInput では行えません。そうしないと、data flow が OutputFrameJoin や InputFrameThrottler などの nodes で詰まり、output できない状態になる可能性があります。
algorithm components にはすべて start/stop 機能があります。stop 時には frames は処理されませんが、結果を持たない状態でコンポーネントから引き続き出力されます。
典型的な使い方
以下は単一の ImageTracker の使い方で、重複しない planar image targets の認識と tracking に使用できます。
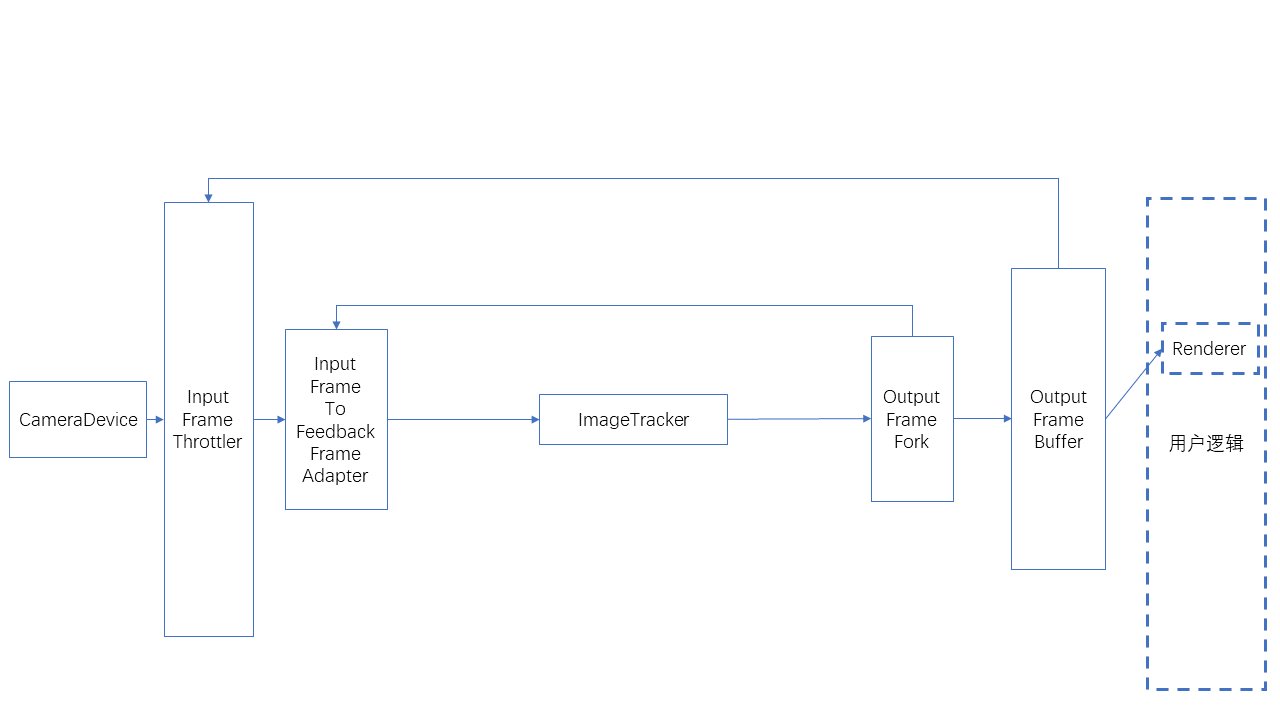
以下は単一の ImageTracker の使い方で、重複する planar image targets の認識と tracking に使用できます。
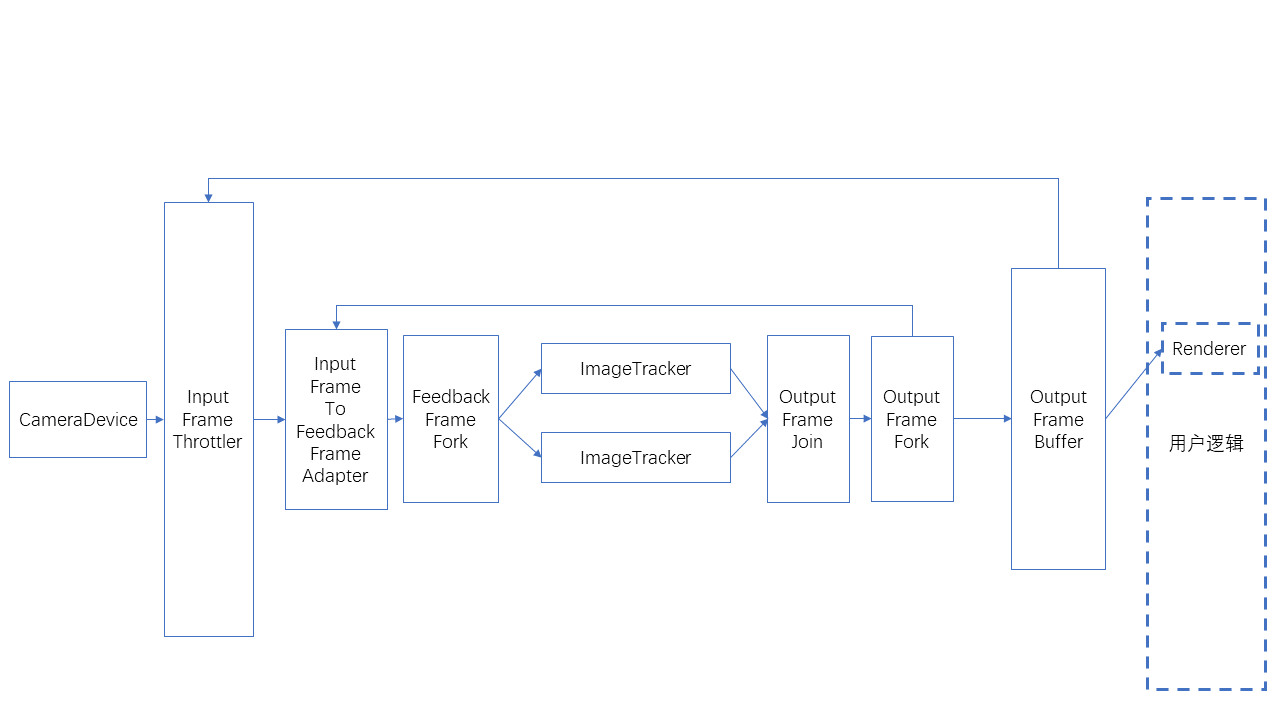
以下は SparseSpatialMap の使い方で、sparse spatial map building、localization、tracking の実装に使用できます。
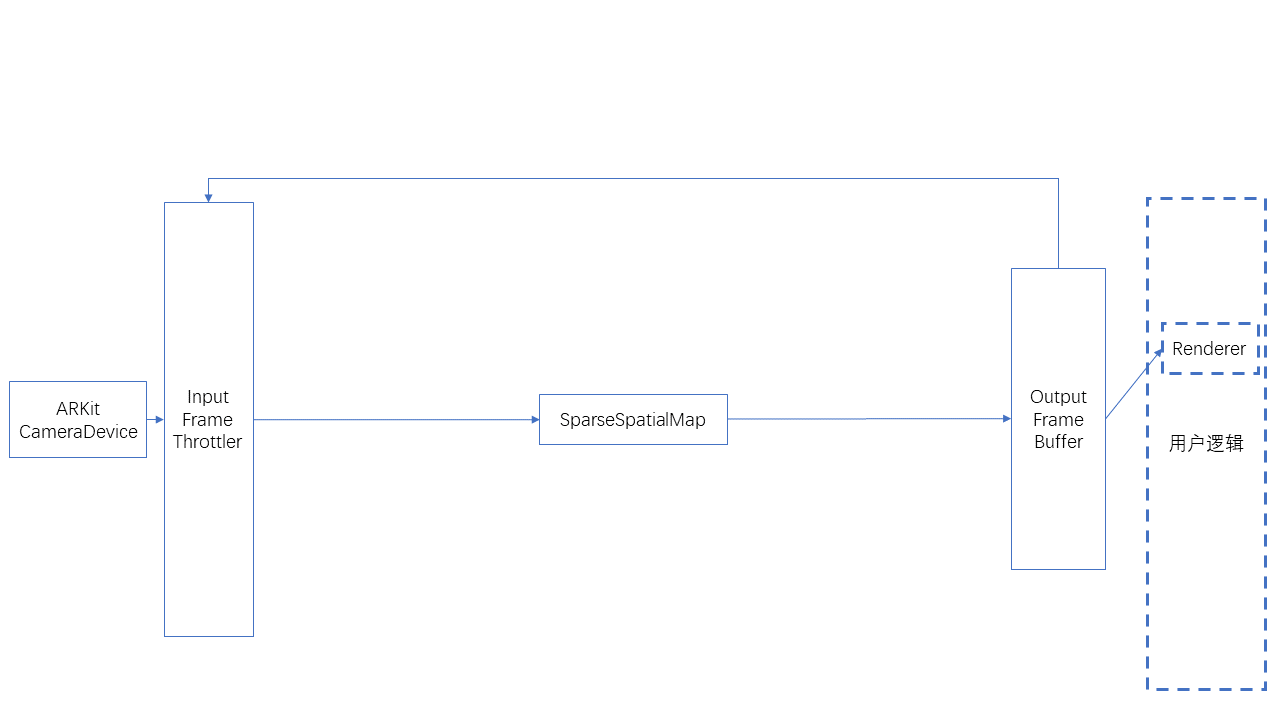
以下は SparseSpatialMap と DenseSpatialMap を同時に使用する使い方で、sparse spatial map building、localization、tracking、dense spatial map generation の実装に使用できます。