초대형 공간 솔루션
관광지, 도시 블록, 대형 상업 복합시설 등 면적이 수십만 제곱미터 또는 백만 제곱미터 수준을 초과하는 초대형 장면에서는 기존의 "단일 수집, 단일 대형 맵" 방식으로는 요구를 충족할 수 없습니다. 이 문서는 단일 초대형 맵으로 인해 발생하는 누적 오차 과대, 메모리 오버플로 등의 문제를 해결하기 위해 초대형 공간 장면의 수집 및 사용 문제를 처리하는 방법을 소개합니다.
핵심 과제
수백만 제곱미터의 초대형 공간을 처리할 때 하나의 거대한 맵을 구축하려고 하면 많은 기술적 장애가 발생합니다.
- 수집 난제: 단일 수집 시간이 너무 길어 장치 과열과 매우 큰 데이터량(수백 GB)을 초래할 수 있으며, 업로드와 처리가 매우 어렵습니다.
- 누적 오차: 매핑 오차는 수집 거리와 함께 누적됩니다. 수 킬로미터 경로에서는 1%의 오차만으로도 수십 미터의 편차가 발생할 수 있으며 수정하기 어렵습니다.
- 성능 병목: 백만 제곱미터 규모의 맵 데이터를 로드하고 최적화하면 장치 메모리가 순간적으로 소진될 수 있습니다.
해결책: 분할 및 융합
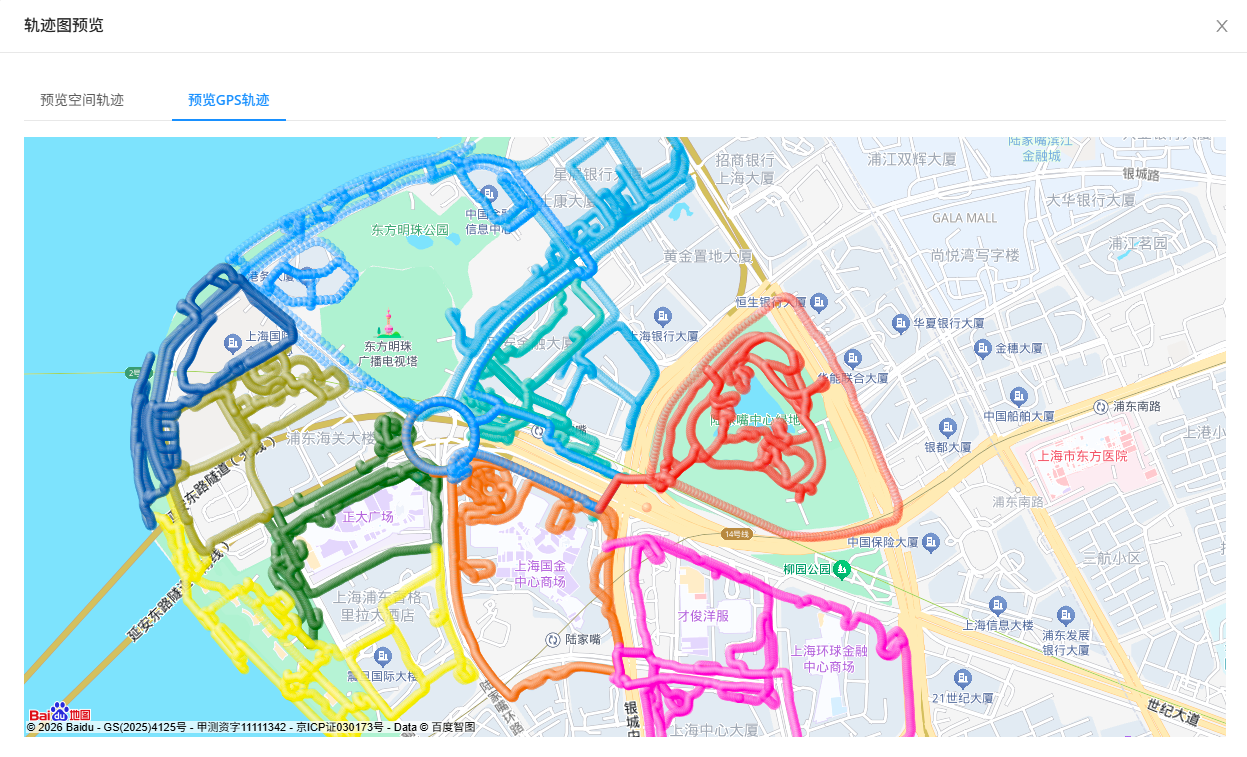
초대형 공간 문제의 표준 해결책은 전체를 부분으로 나누는 것입니다. 전체 대형 장면을 논리적으로 여러 개의 물리적으로 겹치는 하위 영역으로 나누고, 각 하위 영역을 별도로 수집한 뒤 마지막에 모든 하위 영역을 융합 최적화합니다. 이를 통해 런타임에 동적 로딩으로 끊김 없는 로밍을 구현할 수 있습니다.
데이터 수집
초대형 공간 데이터 수집 방법 에 따라 계획해야 합니다.
- 분할 원칙: 대형 장면을 면적, 장면 또는 기능 영역에 따라 나눕니다. 각 영역의 면적은
십만 제곱미터전후가 적절합니다. - 겹침 요구사항: 인접한 하위 영역 사이에는
최소 200미터의 완전히 겹치는 경로가 필요합니다. 겹침 영역이 클수록 융합된 맵 품질이 좋아집니다. 인접한 하위 맵을 융합 최적화할 수 있도록 충분한 겹침 영역을 확보해야 합니다.
각 하위 영역 데이터 수집을 시작하기 전에:
- 수집 경로 계획을 수행합니다
- GoPro Max 장치 구성 또는 GoPro Max2 장치 구성을 확인합니다
- 수집 방법을 읽고 숙지합니다
- GoPro Max/Max2 데이터 내보내기 단계를 숙지합니다
매핑 작업 생성
- Mega mapping을 처음 사용하는 경우 먼저 새 매핑 프로젝트 생성이 필요합니다
- Mega Developer Center에서 대형 초대형 범위 다중 맵 융합 작업을 생성할 수 있습니다. 분할 수집한 여러 동영상을 업로드하면 클라우드 매핑 알고리즘이 자동으로 연결하고 최적화합니다.
매핑 결과 보기
매핑이 완료되면 매핑 결과를 확인할 수 있습니다.
팁
- 매핑이 실패하면 매핑 실패 처리 가이드를 참고하여 처리할 수 있습니다
- 매핑에 레이어링 등의 문제가 발생하면 모델 결함 처리 가이드를 참고하여 처리할 수 있습니다
로컬라이제이션 효과 테스트
- Mega localization을 처음 사용하는 경우 로컬라이제이션 맵 라이브러리 구성이 필요합니다
- 로컬라이제이션 맵 라이브러리 사용 가능 여부 빠르게 확인
- 시뮬레이션 실행 효과 확인
- 현장 실제 실행 효과 확인
실행 전략
융합된 맵은 별도 처리 없이 단일 맵으로 바로 사용할 수 있습니다.
- GNSS 기반 쿼리: 실외 장면에서는 GNSS를 이용해 맵 쿼리를 보조하여, 큰 맵도 정확하게 로컬라이제이션할 수 있습니다.
- 온디맨드 로드: 콘텐츠를 배치할 때 각 하위 영역의 Mesh를 개별적으로 로드할 수 있습니다.
- 무감 전환:
- 로컬라이제이션 알고리즘은 하위 맵 A와 하위 맵 B에서 동시에 실행됩니다.
- 겹침 영역에서는 콘텐츠도 무감하게 전환됩니다.