Soluzione per spazi ultra-grandi
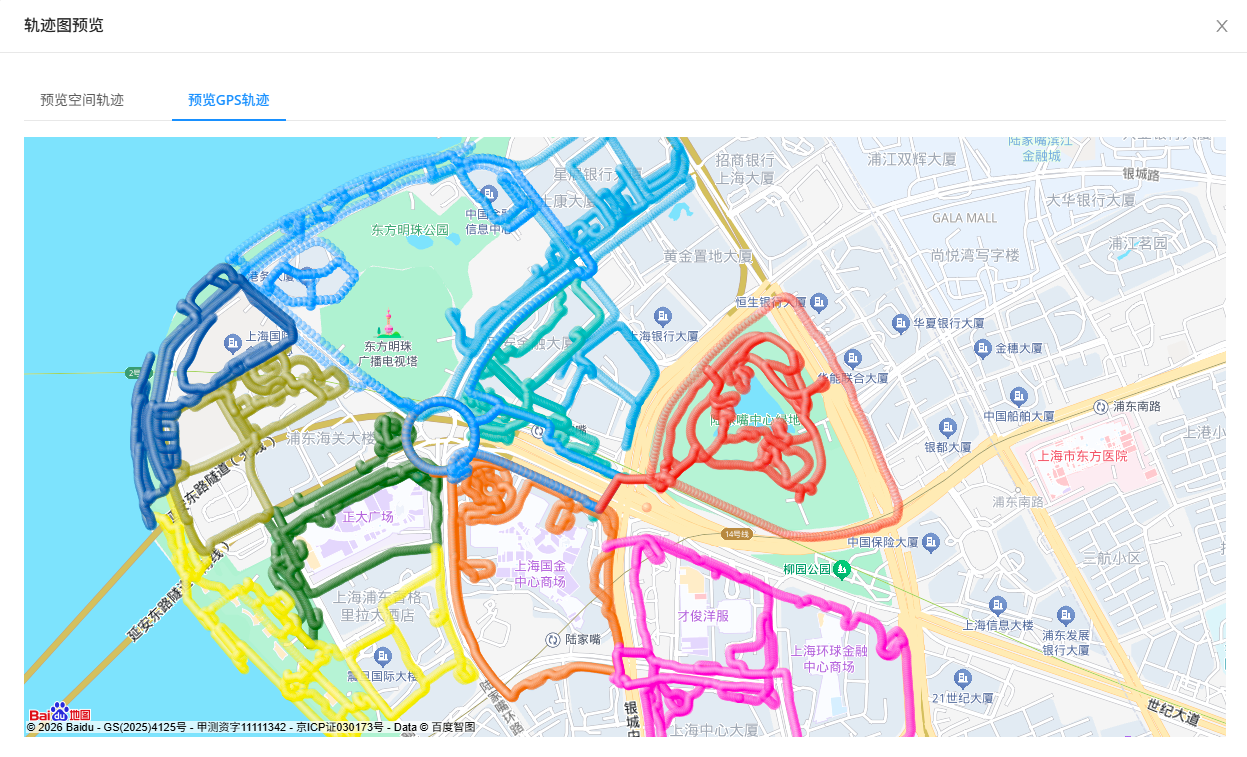
Per scene ultra-grandi come aree turistiche, quartieri urbani e grandi complessi commerciali con superfici superiori a centinaia di migliaia di metri quadrati o persino milioni di metri quadrati, il modello tradizionale "una sola acquisizione, una sola grande mappa" non soddisfa i requisiti. Questo documento introduce come gestire acquisizione e uso di scene ultra-grandi, per risolvere problemi come errore accumulato eccessivo e overflow di memoria causati da una singola mappa ultra-grande.
Sfide principali
Quando si gestiscono spazi ultra-grandi di milioni di metri quadrati, cercare di costruire una singola mappa gigante comporta molti ostacoli tecnici:
- Difficoltà di acquisizione: una singola acquisizione richiede troppo tempo, può causare surriscaldamento del dispositivo e un volume dati enorme (centinaia di GB), rendendo upload ed elaborazione estremamente difficili.
- Errore accumulato: l'errore di mapping si accumula con la distanza di acquisizione. Su percorsi di diversi chilometri, anche un errore dell'1% può causare deviazioni di decine di metri ed è difficile da correggere.
- Collo di bottiglia prestazionale: caricare e ottimizzare dati mappa di milioni di metri quadrati può esaurire immediatamente la memoria del dispositivo.
Soluzione: suddivisione e fusione
La soluzione standard per gli spazi ultra-grandi è scomporre il tutto in parti. L'intera grande scena viene suddivisa logicamente in più sottoaree fisicamente sovrapposte, ogni sottoarea viene acquisita separatamente, quindi tutte le sottoaree vengono fuse e ottimizzate. In questo modo è possibile ottenere roaming fluido a runtime tramite caricamento dinamico.
Acquisizione dati
È necessario pianificare secondo metodo di acquisizione dati per spazi ultra-grandi.
- Principio di suddivisione: dividere la grande scena per area, scena o regione funzionale. Ogni regione dovrebbe avere una superficie di circa
centomila metri quadrati. - Requisito di sovrapposizione: tra sottoaree adiacenti sono necessari
almeno 200 metri di percorso completamente sovrapposto. Più grande è l'area di sovrapposizione, migliore sarà la mappa fusa. Assicurarsi che ci sia un'area di sovrapposizione sufficiente per fondere e ottimizzare le sottomappe adiacenti.
Prima di iniziare l'acquisizione dei dati di ogni sottoarea:
- Eseguire pianificazione del percorso di acquisizione
- Controllare configurazione dispositivo GoPro Max o configurazione dispositivo GoPro Max2
- Leggere e familiarizzare con metodo di acquisizione
- Familiarizzare con i passaggi per esportare dati GoPro Max/Max2
Creare attività di mapping
- Se è la prima volta che usi Mega mapping, devi prima creare un nuovo progetto di mapping
- In Mega Developer Center puoi creare una grande attività di fusione multi-mappa per area ultra-grande. Carica più video acquisiti a blocchi; l'algoritmo cloud di mapping li cucirà e ottimizzerà automaticamente.
Visualizzare risultati di mapping
Dopo il completamento del mapping, puoi visualizzare i risultati:
Consiglio
- Se il mapping fallisce, consulta guida alla gestione dei fallimenti di mapping
- Se il mapping presenta problemi come stratificazione, consulta guida alla gestione dei difetti del modello
Testare effetto di localizzazione
- Se è la prima volta che usi Mega localization, devi configurare la libreria di mappe di localizzazione
- Verificare rapidamente se la libreria di mappe di localizzazione è disponibile
- Visualizzare effetto di esecuzione simulata
- Visualizzare effetto di esecuzione reale onsite
Strategia runtime
La mappa fusa non richiede alcun trattamento e può essere usata direttamente come una singola mappa.
- Query basata su GNSS: nelle scene outdoor, GNSS viene usato per assistere la query della mappa, così anche le mappe grandi possono localizzare con precisione.
- Caricamento su richiesta: durante il posizionamento dei contenuti, il Mesh di ogni sottoarea può essere caricato separatamente.
- Cambio impercettibile:
- L'algoritmo di localizzazione viene eseguito contemporaneamente nella sottomappa A e nella sottomappa B.
- Nell'area sovrapposta, anche il contenuto passa senza percezione.