超大規模空間ソリューション
観光地、都市街区、大型商業施設など、面積が 数十万平方メートル さらには 百万平方メートル 級を超える超大規模シーンでは、従来の「一回の収集、単一の大きなマップ」方式では要件を満たせません。本ドキュメントでは、単一の超大規模マップによる累積誤差の過大化やメモリオーバーフローなどの問題を解決するため、超大規模空間シーンの収集と使用をどのように処理するかを説明します。
主な課題
数百万平方メートルの超大規模空間を扱う場合、単一の巨大マップを構築しようとすると多くの技術的障害に直面します。
- 収集の難しさ: 1 回の収集時間が長すぎると、デバイスの過熱やデータ量の巨大化(数百 GB)が発生し、アップロードと処理が非常に困難になります。
- 累積誤差: マッピング誤差は収集距離に伴って累積します。数キロメートルの経路では、1% の誤差でも数十メートルのずれを引き起こし、修正が困難になります。
- 性能ボトルネック: 百万平方メートル級のマップデータを読み込み、最適化すると、デバイスのメモリを瞬時に使い切る可能性があります。
解決策: 分割と融合
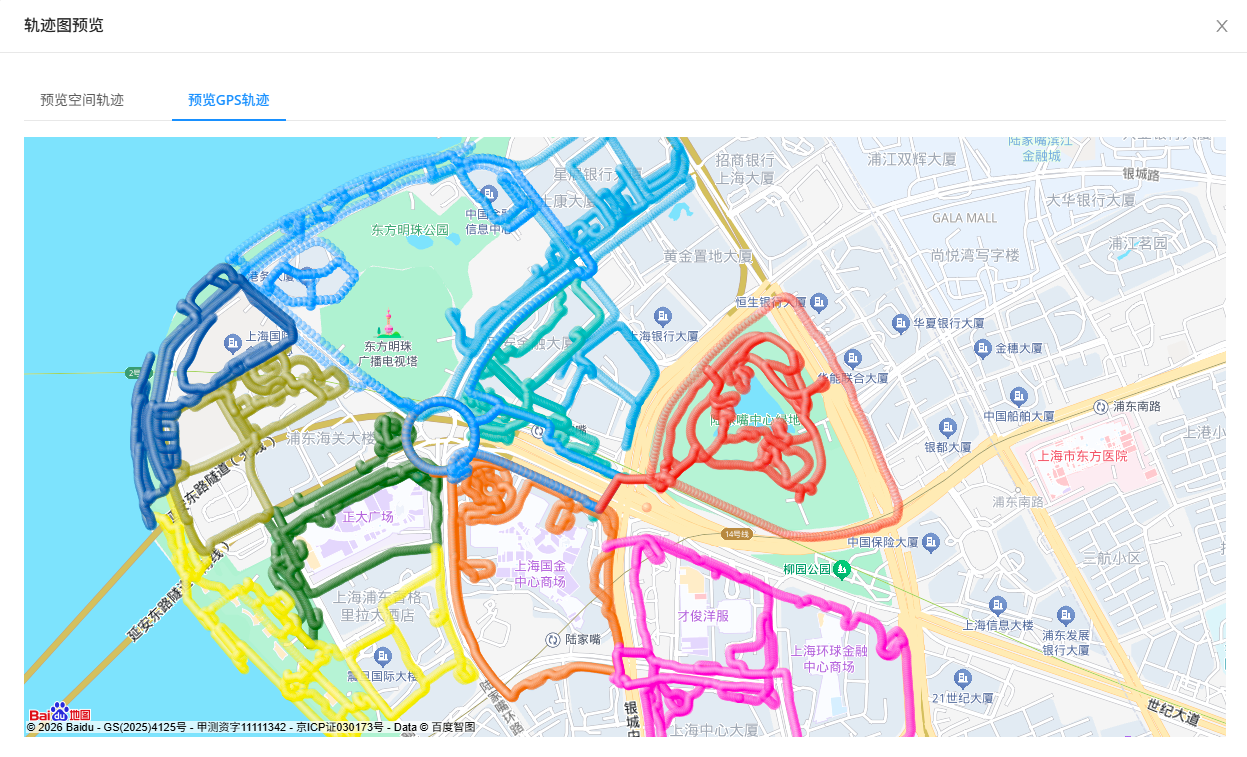
超大規模空間問題の標準的な解決策は、全体を部分に分けることです。大きなシーン全体を論理的に、物理的に重なり合う複数の サブ領域 に分割し、それぞれのサブ領域を個別に収集し、最後にすべてのサブ領域を融合最適化します。これにより、実行時に動的ロードによるシームレスなローミングを実現できます。
データ収集
超大規模空間データ収集方法 に従って計画する必要があります。
- 分割原則: 大きなシーンを面積、シーン、または機能領域に従って分割します。各領域の面積は
十万平方メートル前後にするべきです。 - 重複要件: 隣接するサブ領域間には
最低 200 メートルの完全に重複する経路が必要です。重複領域が大きいほど、融合されたマップは良くなります。隣接するサブマップを融合最適化できるよう、十分な重複領域を確保してください。
各サブ領域データの収集を開始する前に:
- 収集経路計画 を行います
- GoPro Max デバイス設定 または GoPro Max2 デバイス設定 を確認します
- 収集方法 を読み、理解します
- GoPro Max/Max2 データのエクスポート 手順に慣れます
マッピングタスクの作成
- Mega mapping を初めて使用する場合は、まず 新しいマッピングプロジェクトを作成 する必要があります
- Mega Developer Center で、大規模な 超大範囲マルチマップ融合タスク を作成できます。分割収集した複数の動画をアップロードすると、クラウドマッピングアルゴリズムが自動的に結合し、最適化します。
マッピング結果の確認
マッピング完了後、次のマッピング結果を確認できます。
ヒント
- マッピングが失敗した場合は、マッピング失敗処理ガイド を参照してください
- マッピングに層状化などの問題がある場合は、モデル欠陥処理ガイド を参照してください
ローカライズ効果のテスト
- Mega localization を初めて使用する場合は、ローカライズマップライブラリを設定 する必要があります
- ローカライズマップライブラリが利用可能かをすばやく検証
- シミュレーション実行効果 を確認
- 現場での実行効果 を確認
実行戦略
融合後のマップは処理不要で、単一マップとして直接使用できます。
- GNSS ベースのクエリ: 屋外シーンでは GNSS を利用してマップクエリを補助し、大きなマップでも正確にローカライズできます。
- オンデマンドロード: コンテンツを配置する際、各サブ領域の Mesh を個別にロードできます。
- シームレス切り替え:
- ローカライズアルゴリズムはサブマップ A とサブマップ B の両方で同時に実行されます。
- 重複領域では、コンテンツもシームレスに切り替わります。